Jak fungují elektronické regulátory rychlosti? Uvnitř signálního řetězce ESC
48V baterie dodává jedno pevné stejnosměrné napětí. Motor na elektrickém skútru musí stále držet zhruba 3200 otáček za minutu na rovné silnici, klesnout na asi 280 otáček za minutu na 12procentním stoupání a na požádání couvat. Něco mezi baterií a vinutím musí rozhodnout, kolik proudu poteče, kterým směrem a jak dlouho.
Tím zařízením je elektronický regulátor rychlosti. Funguje tak, že převádí pevný stejnosměrný proud baterie na třífázový výstup a spíná tento výstup tisíckrát za sekundu. Průměrné napětí, které motor vidí, stoupá a klesá s pracovním cyklem a vlastní indukčnost motoru mění tyto rychlé impulsy na hladký proud. Točivý moment sleduje proud a otáčky se ustálí tam, kde se točivý moment motoru setká s momentem zatížení. Všechno ostatní uvnitř ESC existuje, aby se to stalo bezpečně a opakovatelně.
Jak se DC stává třífázovou rotací
Bezkomutátorový motor nepoběží na stejnosměrný proud připojený ke dvěma svorkám. Jeho stator nese tři fázová vinutí a jeho rotor nese permanentní magnety, takže proud musí procházet fázemi v pořadí, aby pole statoru táhlo rotor dopředu, místo aby jej drželo na místě.
Komutace: zůstat před rotorem
Komutace je akt výběru, který fázový pár je napájen. V šestistupňové komutaci je každá elektrická otáčka rozdělena do šesti stavů a ovladač zapne jeden spínač na vysoké a jeden nízkofrekvenční straně pro každý stav, čímž vznikne pole, které se posune vpřed každých 60 elektrických stupňů. Pokud se komutace za rotorem zpozdí, kroutící moment se zhroutí a proud stoupá. Pokud vede příliš daleko, přebytečný proud se místo točivého momentu stává teplem.
Snímaná a bezsenzorová zpětná vazba polohy
Tři Hallovy senzory hlásí absolutní polohu rotoru, což je důležité pro podvozek robota, který se musí rozjet z klidu při plném zatížení. Bezsenzorová schémata místo toho čtou zpětné EMF indukované ve fázi bez napětí a odhadují polohu z jeho průchodu nulou. To odstraní tři dráty a konektor z kabelového svazku, ale odhad se stane nespolehlivým pod zhruba 5 až 10 procenty jmenovité rychlosti. Řízení orientované na pole jde ještě dále, převádí naměřené fázové proudy do rotačního referenčního rámce a přímo reguluje složku produkující točivý moment.
Signální řetězec od vstupu plynu k pohonu brány
Mezi vstupem plynu a svorkami motoru jsou umístěny čtyři funkční bloky. Každý z nich má svůj vlastní režim selhání a vlastní omezení výkonu systému.
Mikrokontrolér a regulační smyčka
Mikrokontrolér vzorkuje fázový proud, napětí sběrnice, polohu škrticí klapky a polohu rotoru, často 8 000 až 20 000krát za sekundu v implementaci orientované na pole. Nejprve spustí rychlou proudovou smyčku, obklopí ji smyčkou s nižší rychlostí nebo momentem a převede výsledek na tři hodnoty pracovního cyklu. V této vrstvě žije mapování škrticí klapky, proudové limity, síla regeneračního brzdění a prahové hodnoty poruch.
Ovladač brány a můstek MOSFET
Ovladač brány převádí nízkonapěťovou logiku do 10 až 15 V výkyvu, který potřebuje výkonový MOSFET, a zabraňuje tomu, aby oba spínače v jedné větvi vedly současně. Mrtvý čas, interval záměrného zatemnění mezi vypnutím horní strany a zapnutím nízké strany, je typicky 0,3 až 1 mikrosekundu. Příliš krátký a průstřelný proud ničí most; příliš dlouhý a nízký točivý moment a účinnost trpí.
Šest MOSFETů tvoří třífázový můstek, kde se ztráta vedení mění s odporem a druhou mocninou proudu, zatímco spíná stupnice ztrát s frekvencí spínání, napětím sběrnice a nábojem hradla. Paralelní zařízení snižuje odpor při zapnutí, ale pouze tehdy, když jsou hradlové smyčky přizpůsobeny. Jinak jedno zařízení přenáší více proudu než jeho sousedé a jako první selže.
Snímání a ochrana proudu
Boční odpory nebo senzory s Hallovým efektem měří fázový proud, takže regulační smyčka má něco skutečného k regulaci a stejné signály přivádějí ochranu proti nadproudu, přepětí a přehřátí. Dobře fungující ovladač postupně snižuje proud zpět, jak teplota stoupá, místo toho, aby přerušil motor uprostřed manévru.
Pracovní cyklus, PWM a čísla, na kterých záleží
Řízení rychlosti je řízení pracovního cyklu. Pokud je sběrnice nastavena na 48 V a pracovní cyklus je 50 procent, motor vidí v průměru 24 V. Spínací frekvence je zvolena dostatečně vysoká, aby udržela zvlnění proudu v praktickém pásmu, a dostatečně nízká, aby byla ztráta spínání zvládnutelná. Na 48 V měniči s několika stovkami mikrohenry fázové indukčnosti, 16 kHz až 20 kHz obvykle udržuje zvlnění blízko 10 až 20 procent jmenovitého proudu.
| Parametr | Co to ovlivňuje | Praktický rozsah |
|---|---|---|
| Frekvence spínání PWM | Zvlnění proudu, slyšitelný šum, ztráta spínání | 16 až 20 kHz |
| Rychlost řídicí smyčky | Odezva točivého momentu, rezerva stability | 8 až 20 kHz |
| Kontinuální fázový proud | Kroutící moment, ustálené topení | 60 až 80 procent špičkového hodnocení |
| Špičkový proud, 10 s | Zrychlení a pádový moment | 1,5 až 2x kontinuálně |
| Světlá výška napětí sběrnice | Rekuperační brzdění, odkládání zátěže | 1,25 až 1,5 násobek jmenovité sběrnice |
| Mrtvý čas | Riziko prostřelení proti účinnosti při nízké rychlosti | 0,3 až 1 mikrosekundu |
| Odpor brány | Rychlost spínání, vyzvánění, EMI | 2 až 10 ohmů |
Čtěte tabulku spíše jako soubor kompromisů než jako specifikaci. Zvýšením spínací frekvence se zmenší zvlnění a ztiší měnič, ale také se zvýší spínací ztráty a teplo. Rozšíření mrtvého času chrání můstek, ale zkresluje výstupní napětí při nízkém pracovním cyklu, což se projevuje jako hrubé spouštění a extra nízké otáčky zahřívání.
Přizpůsobení ovladače k motoru bez dohadů
Nejčastější chybou dimenzování je výběr ovladače podle výkonu motoru na štítku. Motory jsou dimenzovány podle mechanického výkonu; regulátory jsou omezeny fázovým proudem a teplotou přechodu. Motor o výkonu 1 kW může odebírat 40 A fázového proudu při 48 V během tvrdého startu z klidu, i když jeho cestovní proud je blíže k 12 A. Velikost pro start, ne pro jízdu, a zkontrolujte společně tři čísla:
- Trvalý fázový proud při očekávané okolní teplotě, ne při 25 C.
- Napěťový rozsah sběrnice s prostorem pro rekuperační brzdění.
- Tepelná cesta: plocha chladiče, proudění vzduchu a jak dlouho lze udržet špičkový proud.
Publikované tabulky párování odstraňují většinu těchto dohadů, protože uvádějí, které kombinace regulátoru a motoru již byly charakterizovány pro proud, napětí a montáž.
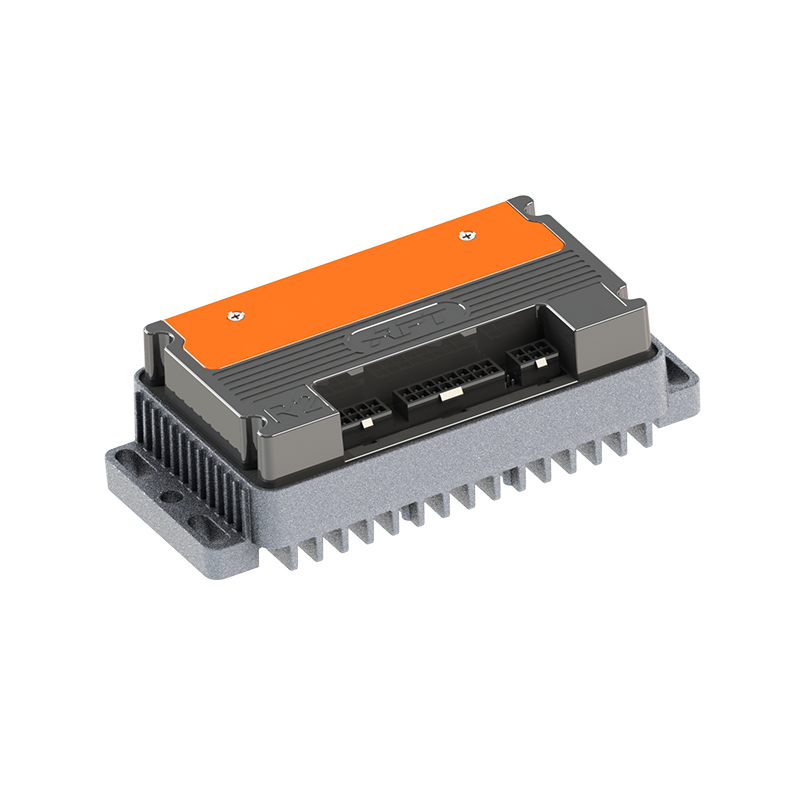
 Schéma párování regulátoru APT a motoru B2B doporučení pro párování pro přizpůsobení APT ovladačů a motorů v oblasti výkonu, točivého momentu, rychlosti a účinnosti s ohledem na protokol pro elektrická vozidla. Zobrazit produkt →
Firmware, protokoly a ladění
Dva regulátory se stejnými výkonovými stupni se mohou chovat velmi odlišně. Vstupní protokol je prvním rozdílem: PWM a analogové vstupy jsou jednoduché a mají nízkou latenci, UART vyhovuje ladění parametrů a telemetrii a sběrnice CAN se hodí do vozidel, kde řídicí jednotka, systém správy baterie a řídicí jednotka vozidla potřebují sdílet stav.
Druhým rozdílem je firmware. Křivky škrticí klapky, proudové rampy, profily regenerativního brzdění, zeslabení pole pro maximální rychlost a chování při obnově poruch, to vše jsou softwarová rozhodnutí a role softwaru v moderních ovladačích motoru vzrostla tak, aby odpovídala samotnému výkonovému stupni. Požádejte o sadu parametrů předtím, než se zavážete k platformě, ne poté, co se první prototyp zastaví na kopci.
Tepelná realita a meze spolehlivosti
Jmenovité proudy datového listu obvykle předpokládají okolní teplotu 25 C a MOSFET pouzdro udržované blízko 80 C. Uvnitř uzavřeného krytu za letního odpoledne neplatí ani jedna podmínka. Ztráta vedení stoupá s teplotou, protože se zvyšuje odpor, což opět zvyšuje ztrátu; bez snížení výkonu tato smyčka uteče. Praktické snížení výkonu u pasivně chlazeného regulátoru je často 30 až 40 procent pod hlavním proudem. Kondenzátory si zaslouží stejnou pozornost, protože jejich jmenovitý zvlněný proud a jmenovitá životnost při 105 C určují skutečný servisní interval, nikoli číslo dílu MOSFET.
U aplikací, které netolerují rušivé výpady, je stabilita napříč teplotou a zatížením důležitější než maximální hodnota na první stránce.
Bezkomutátorový DC motorový ovladač APT A8 s vysokou stabilitou Charakteristický vysoce stabilní bezkomutátorový stejnosměrný ovladač motoru s FOC, CAN, Bluetooth a špičkovým výkonem 30 kW pro drony, robotiku a lehká EV. Zobrazit produkt → Co zkontrolovat před nákupem
- Fázový proud v nejhorším případě: start při plném zatížení, maximální sklon, nejvyšší okolní prostředí.
- Okno napětí sběrnice, včetně regenerační špičky, kterou vaše baterie skutečně uvidí.
- Ovládací rozhraní: mluví již vozidlo CAN, nebo to zvládne PWM?
- Tepelné provedení: plocha chladiče, dráha proudění vzduchu a montážní orientace.
- Ochrana a hlášení: nadproud, přepětí, přehřátí a zda jsou poruchy protokolovány nebo pouze signalizovány.
- Podpora: dokumentace parametrů, cesta k aktualizaci firmwaru a zda dodavatel charakterizuje váš motor svým ovladačem.
Dodavatelé, kteří publikují a charakterizovaný rozsah regulátoru a odpovídající navádění usnadňují ověření tohoto posledního bodu před nasazením nástroje.
Bezkomutátorový stejnosměrný ovladač motoru APT R5 s rychlou odezvou Charakteristický bezkomutátorový DC/PMSM regulátor s rychlou odezvou s jmenovitým výkonem 5 kW, špičkovým výkonem 12 kW, CAN a FOC pro robotiku, automatizaci a mini-EV. Zobrazit produkt → Krátká verze
- ESC převádí pevný DC na spínaný třífázový výstup a pracovní cyklus nastavuje průměrné napětí a tím i rychlost.
- Komutace udržuje pole statoru před rotorem; Hallovy senzory zvládají nízkou rychlost, zpětný EMF odhad řídí jízdu.
- Mikrokontrolér, hradlový ovladač, můstek MOSFET a snímání proudu ukládají systému své vlastní limity.
- Velikost podle fázového proudu v nejhorším případě a poté snížení pro okolní teplotu, kterou produkt skutečně uvidí.
- Firmware a přístup k parametrům chování pohonu mnohem více než čísla dílů přepínačů.
DALŠÍ:Vysvětlení zeslabování pole: Jak ovladače motoru posouvají rychlost nad základní jmenovité hodnoty
Máte zájem o spolupráci nebo máte dotazy?
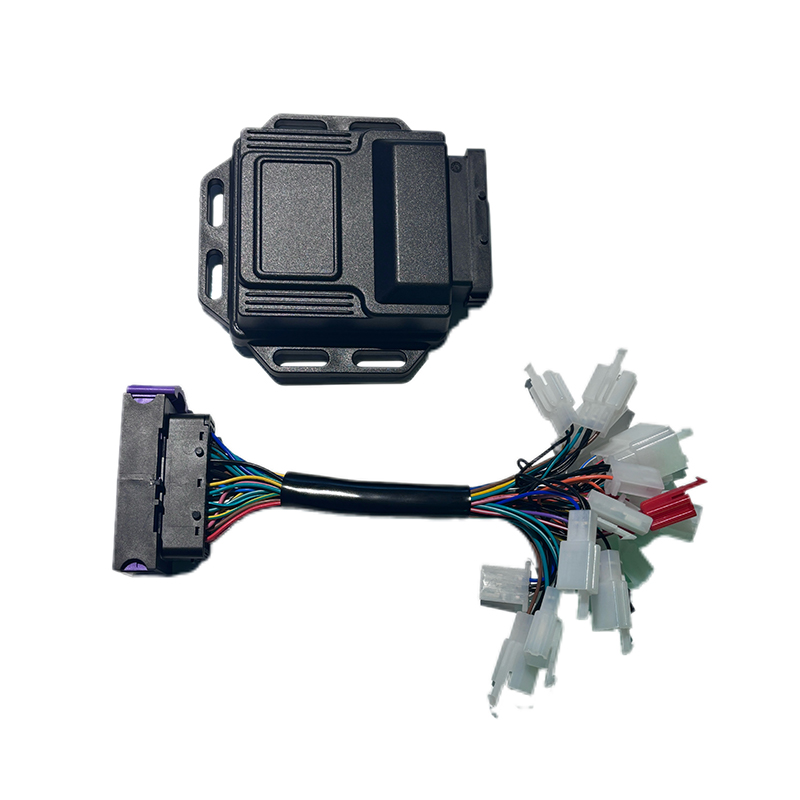
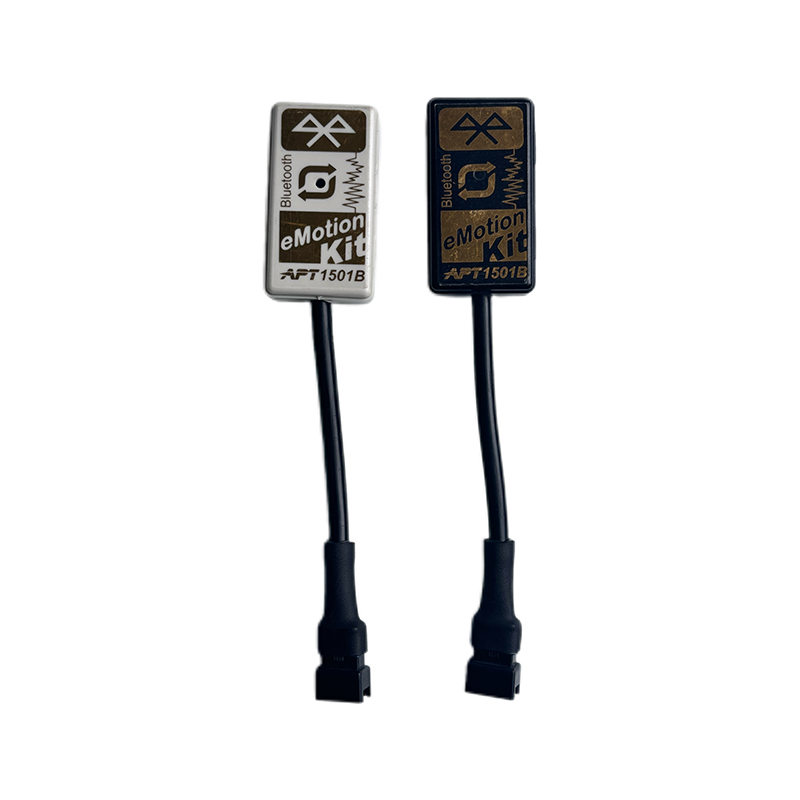
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved