Výběr kodéru motoru pro pohony BLDC: Rozlišení, rozhraní a přizpůsobení
Dva prototypy elektrických motocyklů dorazily na stejnou zkušební stolici se stejným 10palcovým nábojovým motorem, stejným firmwarem ovladače a stejnou baterií. Jeden se plížil vpřed tempem chůze s plynulým, ovladatelným tahem. Druhý se škubal pod 3 km/h a po dvaceti minutách rozjezdů do kopce uvařil fázový vinutí. Mechanické části byly identické; cesta zpětné vazby nebyla. Jeden motor nesl inkrementální kodér 1 024 PPR, druhý sadu tří Hallových senzorů a tabulku firmwaru, která odhadovala polohu rotoru mezi komutačními kroky.
Poučení se snadno vysloví a při nákupu snadno zapomenete: u bezkomutátorového stejnosměrného synchronního pohonu nebo synchronního pohonu s permanentními magnety rozhoduje kodér motoru, jak přesně a jak spolehlivě může regulátor vědět, kde je rotor. Rozlišení, výstupní rozhraní, mechanická montáž a provozní prostředí, to vše dodává jedno číslo — kvalitu informací o poloze dosahující řídicí smyčky. Zacházejte s enkodérem jako s příslušenstvím a zaplatíte za něj zvlněním točivého momentu, odmítnutými prvními předměty nebo vrácenými produkty.
Co dělá kodér motoru uvnitř měniče s uzavřenou smyčkou
Kodér převádí mechanický pohyb na elektrický signál, který může měnič počítat, taktovat nebo dekódovat. U třífázového bezkomutátorového pohonu potřebuje ovladač elektrický úhel rotoru, aby rozhodl, kdy přepnout každý MOSFET. Hallovy snímače poskytují šest diskrétních stavů na elektrickou otáčku: dostačující pro šestikrokovou komutaci, příliš hrubé pro plynulý točivý moment při nízkých otáčkách. Kodér přidává spojitou polohu – inkrementální typy vysílají kvadraturní pulsy A/B s volitelným indexovým pulsem, zatímco absolutní typy hlásí kódovanou hodnotu polohy při použití momentového výkonu.
Tento rozdíl utváří celý stroj, nejen senzor. S inkrementální zpětnou vazbou musí ovladač po každém zapnutí napájení provést nájezd, aby se vytvořila nulová reference. Díky absolutní zpětné vazbě stroj okamžitě ví, kde se nachází, což je důležité pro podvozek robota, který musí pokračovat v cestě bez referenčního běhu, a pro osy řízení nebo pohonů, kde je neočekávaný pohyb při spouštění bezpečnostním problémem. Velká část interpolace, filtrování a detekce chyb, které kdysi existovaly ve vyhrazeném hardwaru, je nyní uložena ve firmwaru, a proto se role softwaru v moderním řízení motoru neustále rozšiřuje.
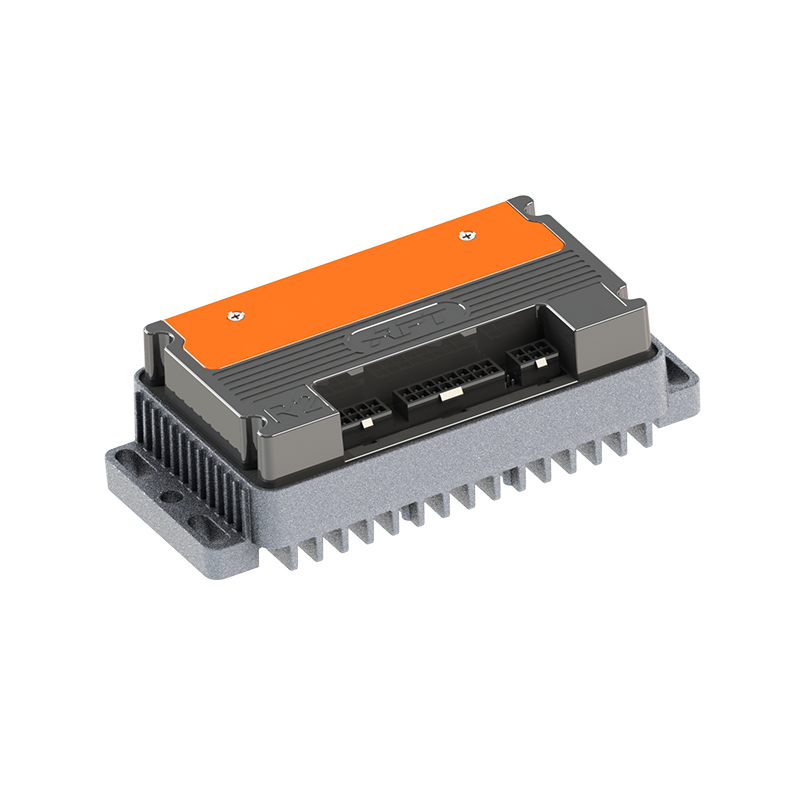
 A6 2422 Ultra-tichý bezkomutátorový stejnosměrný ovladač motoru U systémů, které váží inkrementální versus absolutní zpětnou vazbu, tento regulátor podporuje vstup Hallova nebo magnetického kodéru a vektorové řízení FOC. Zobrazit produkt →
Inkrementální nebo absolutní: přizpůsobte kodér chování při spouštění
Začněte jednou otázkou: co se stane během prvních 200 milisekund po otočení klíčem? Pokud stroj toleruje pomalý referenční pohyb, inkrementální kodér je levnější a jednodušší na integraci. Pokud tomu tak není, absolutní zpětná vazba je upřímnou odpovědí a dodatečné náklady patří do rozpočtu od začátku, nikoli do redesignu o šest měsíců později.
| Typ zpětné vazby | Výstupní signál | Typický střih | Hlavní riziko |
|---|---|---|---|
| Sada Hallových senzorů | Tři digitální stavy na elektrický cyklus | Pouze komutace, pohony řízené náklady | Hrubý točivý moment při nízkých otáčkách, žádná jemná poloha |
| Inkrementální optická | A/B kvadratura, index, 5 V TTL nebo 24 V HTL | Přesná rychlost a poloha na utěsněných osách | Kontaminace disku signál přímo zabije |
| Inkrementální magnetické | A/B kvadratura, index | Prach, vlhkost a vibrace v e-mobilitě | Vnější magnetická pole, tolerance vzduchové mezery |
| Absolutní jednootáčkový | SSI, BiSS-C, SPI nebo PWM | Spuštění bez navádění, klouby robota | Vyšší cena, podpora protokolu v jednotce |
| Absolutní víceotáčkový | Sériové s otáčkoměrem | Akční členy, řízení, převodové osy | Odstraňte chyby po dlouhém skladování nebo vibracích |
Rozlišení, přesnost a čísla, která stojí za srovnání
Přírůstkové rozlišení se udává v pulsech na otáčku. Kodér 1 024 PPR čtený čtyřnásobnou kvadraturou poskytuje 4 096 impulzů na otáčku. Na kole o průměru 250 mm s obvodem 785 mm se jeden počet rovná zhruba 0,19 mm zdvihu – přijatelné pro odometrii, marginální pro přesné polohování. 17bitový absolutní kodér poskytuje 131 072 impulzů na otáčku, přibližně 0,006 mm na stejném kole, a jeho rozlišení se nezhroutí, když se stroj pohybuje pomalu.
Rozlišení není přesnost. Chyba interpolace uvnitř enkodéru, excentricita hřídele, nesouosost spojky a teplotní drift – to vše přispívá k chybě polohy, kterou ovladač skutečně vidí. Požádejte dodavatele o celkový rozpočet chyb namísto hlavního čísla PPR a otestujte vzorek na skutečné hřídeli spíše než na laboratorním přípravku. Kodér s 4 096 počty namontovaný s excentricitou 0,1 mm se může chovat hůř než čistě namontovaná jednotka s 2 048 počty.
Rozhraní, kabely a šum, který kazí zpětnou vazbu
Kompatibilita rozhraní je místo, kde se rozhodnutí o nákupu zlomí. Regulátor se vstupy 3,3 V spolehlivě nepřečte 5 V TTL enkodér bez posunu úrovně a optický enkodér může odebírat 150 až 250 mA ze zdroje, který byl dimenzován pro Hallův senzor. Zkontrolujte maximální výstupní frekvenci v porovnání s délkou kabelu, ověřte, že jednotka podporuje absolutní protokol, který chcete koupit, a pamatujte, že dlouhé kabely s vysokou kapacitou zaoblují rychlé hrany, dokud nezmizí počty. Většině těchto problémů předchází stíněný kroucený párový kabel, zakončený na konci řídicí jednotky a vedený minimálně 50 mm od fázových kabelů motoru.
Kontrolní strana si zaslouží stejnou kontrolu. Proudové smyčky běžící na 10 až 20 kHz nemohou používat rozlišení jemnější, než podporuje perioda vzorkování, a měnič, který dobře zvládá řízení orientované na pole, převede dobrou zpětnou vazbu na nízké zvlnění točivého momentu a vyšší účinnost v celém rozsahu otáček.
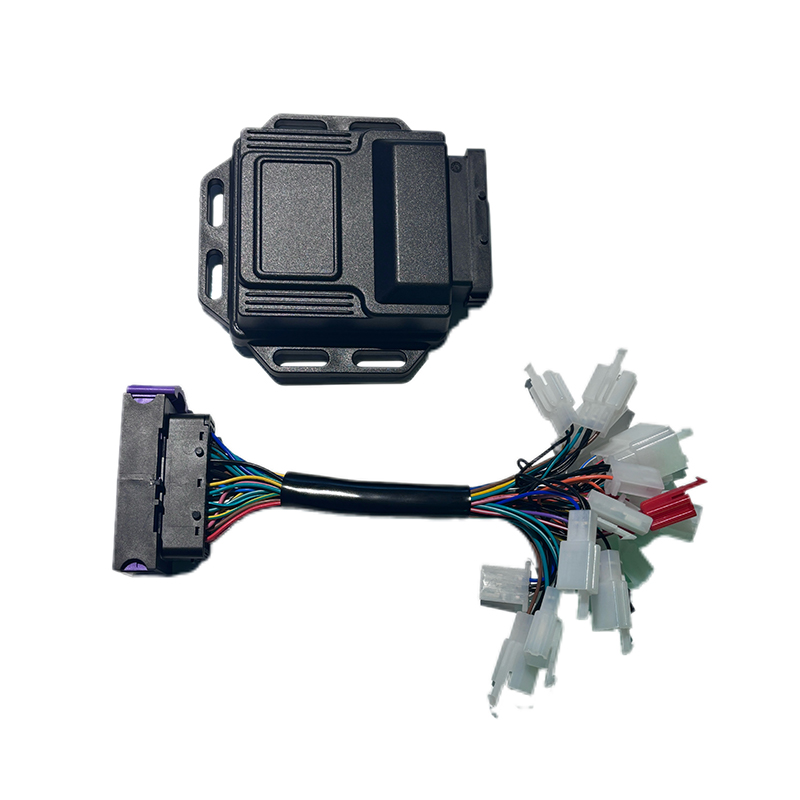
A4 2313 Vysoce účinný bezkomutátorový stejnosměrný ovladač motoru U elektrických motocyklů nebo pohonů EV tento ovladač spáruje vektorové ovládání FOC s CANBUS, Bluetooth a Hallovou nebo magnetickým enkodérem zpětné vazby. Zobrazit produkt → Mechanické uložení a prostředí: kde začínají poruchy v terénu
Snímače selhávají v terénu z mechanických důvodů častěji než elektrické. Magnetické a indukční typy tolerují definovanou vzduchovou mezeru – běžně 0,5 až 1,5 mm mezi senzorem a magnetem – ale tato mezera musí vydržet tepelnou roztažnost, vůli ložisek a nárazy. Házení hřídele, axiální plovák a excentricita náboje modulují signál a modulovaná zpětná vazba polohy se na vozidle projevuje jako zvlnění točivého momentu nebo oscilace rychlosti. Před výběrem senzoru určete na výkresu meze házivosti a poté je změřte na prvním článku, místo abyste důvěřovali prospektu dodavatele.
Volbu technologie řídí prostředí. Optické kodéry nabízejí nejjemnější rozlišení a nejmenší toleranci vůči prachu, olejové mlze a kondenzaci; pomáhá pouzdro IP67, ale neřeší opotřebovanou hřídelovou ucpávku. Magnetické kodéry přežívají prach a vodu, ale oslabují v blízkosti silnoproudých kabelů nebo velkých ocelových konstrukcí. U přívěsných motorů a pobřežních zařízení, solná mlha a galvanická koroze činí IP67 s lodními kabelovými průchodkami spíše minimem než prodejním argumentem.
Aplikace a to, co každý požaduje
Stejná specifikace kodéru poskytuje velmi odlišné výsledky v závislosti na tom, kde je motor umístěn:
- Elektrické motocykly a skútry: prvnímu dojmu zákazníka dominuje plynulost při nízkých rychlostech a rozjezdy do kopce, takže kvadraturní rozlišení a elektrická kalibrace úhlu záleží více než na přesnosti nejvyšší rychlosti.
- Podvozek robota a automaticky naváděná vozidla: chyba odometrie se hromadí během směny, takže počet na otáčku vynásobený průměrem kola určuje praktický rozpočet navigace.
- Pohon čtyřkolek a UTV: bláto, přechody vody a vibrace posouvají volbu směrem k utěsněné magnetické zpětné vazbě s velkorysou tolerancí vzduchové mezery.
- Přívěsné elektrické motory: odolnost proti korozi a integrita kabelu rozhodují o životnosti, nikoli o rozlišení.
Na balení záleží také. Integrované jednotky středního pohonu umísťují snímač do skříně převodovky, kde jsou stálými sousedy olejová mlha a teplo a kde nelze snímač vyměnit bez otevření motoru. Toto uspořádání odměňuje včasnou mechanickou kontrolu a dodavatele, který rozumí celému hnacímu ústrojí spíše než senzoru prodávanému pouze podle specifikací.
Motory B2B se středním pohonem pro systémy pohonu elektrokol Prohlédněte si tuto kategorii B2B motorů se středním pohonem pro možnosti továrny/dodavatele, párování ovladačů a poprodejní podporu relevantní pro integrované systémy pohonu elektrokol. Zobrazit produkt → Kontrolní seznam ověření před uvolněním návrhu
Většina problémů s kodérem je objevena pozdě, protože testování se zaměřuje spíše na datový list než na sestavu. Před podepsáním produkčního vydání proveďte tyto kroky:
- Potvrďte, co musí stroj udělat během prvních 200 milisekund po zapnutí, a nechte tuto odpověď rozhodnout o přírůstkové versus absolutní.
- Přizpůsobte úrovně napětí, protokol, napájecí proud a maximální frekvenci aktuálnímu vstupnímu stupni ovladače.
- Změřte házení hřídele, excentricitu a vzduchovou mezeru snímače na prvním článku, nikoli na upínacím přípravku na pracovním stole.
- Spusťte sestavu v celém teplotním rozsahu a zaznamenejte chybu polohy v extrémech.
- Kalibrujte elektrický úhlový offset a uložte jej pro každou sérii motoru, protože jedna nevyrovnaná dávka všude vytváří zvlnění točivého momentu.
- Ověřte vedení a stínění kabelu při vedeném a vyzařovaném šumu, s motorem zatíženým a neběžícím naprázdno.
- Vyžádejte si data konzistence mezi jednotlivými dávkami a zdokumentovaný proces oznamování změn, protože neohlášená revize magnetu nebo disku v tichosti zruší platnost vaší kalibrace firmwaru.
Kodér motoru není součástkou, která se kupuje na konci projektu a přišroubuje se později. Nejprve se rozhodněte o chování při spouštění, poté o rozlišení, které aplikace skutečně potřebuje, a poté o rozhraní a mechanickém obalu, které toto rozlišení udrží v reálném prostředí. Ověřte kombinovaný pohon na zatížené stolici a uschovejte záznam o kalibraci se šarží motoru.
Technologie Shanghai APT Power Technology vytváří bezkomutátorové ovladače stejnosměrných motorů, motory se středním pohonem a motory nábojů přesně v tomto pořadí, přičemž přizpůsobuje firmware ovladače charakteristikám motoru spíše než prodává hardware izolovaně. Ať už se jedná o elektrický motocykl, podvozek robota, čtyřkolku nebo elektrický přívěsný motor, zpětná vazba polohy patří do prvního technického rozhovoru – nikoli do prvního záručního nároku.
DALŠÍ:Jak fungují elektronické regulátory rychlosti? Uvnitř signálního řetězce ESC
Máte zájem o spolupráci nebo máte dotazy?
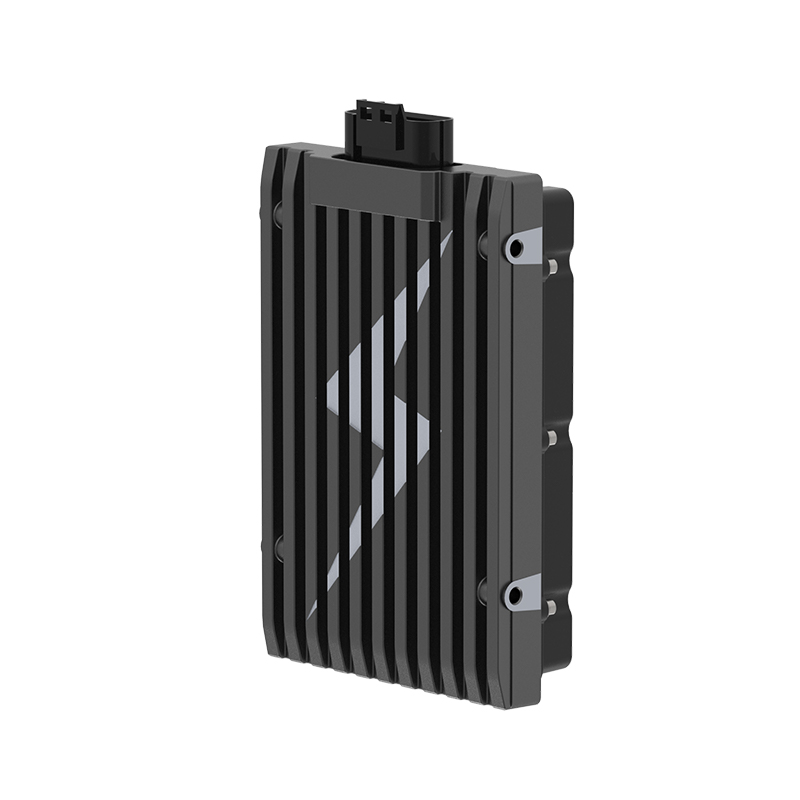
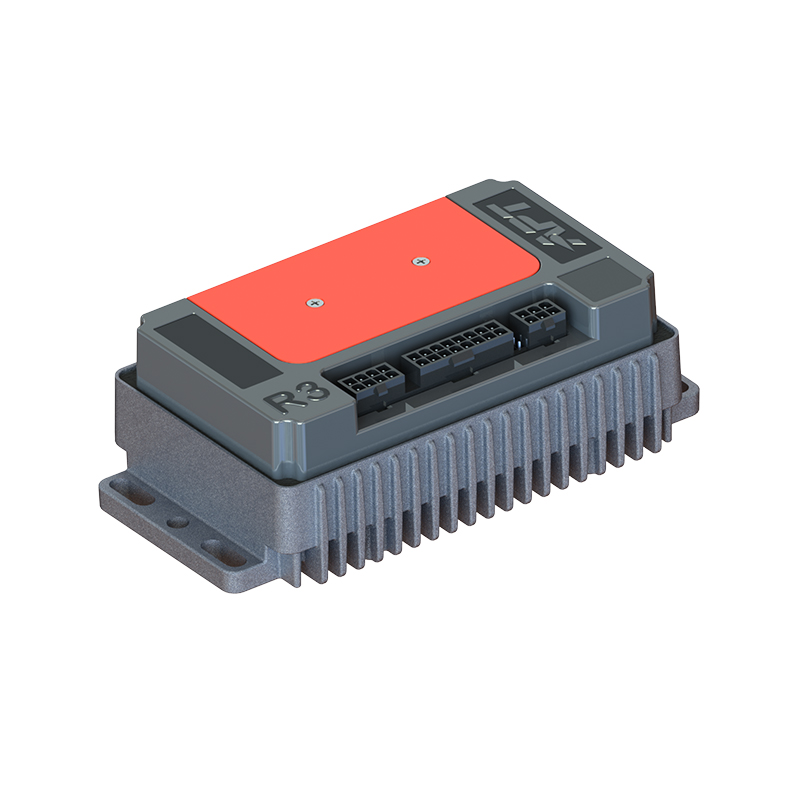
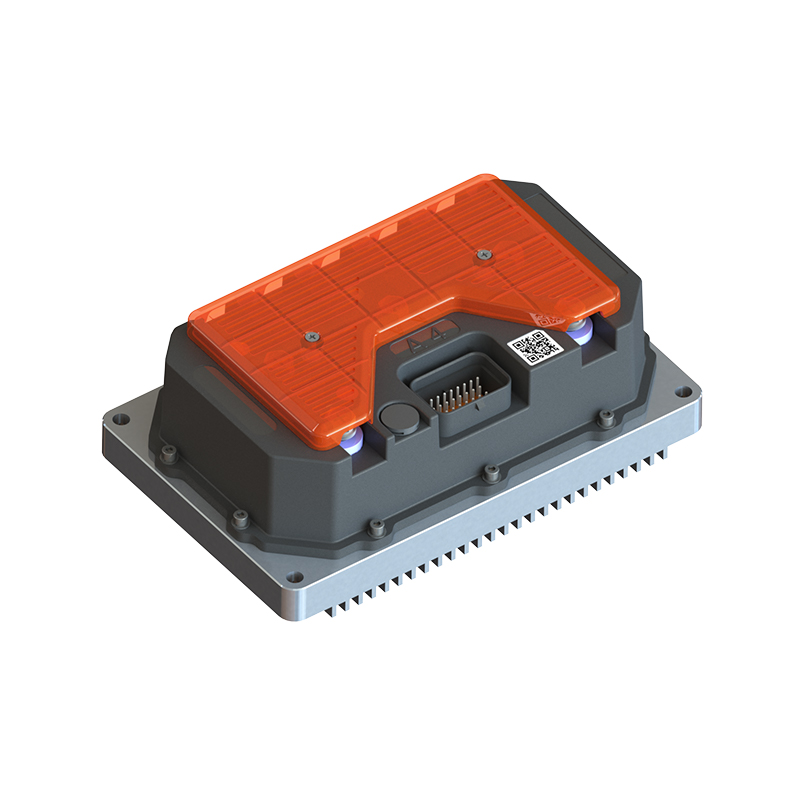
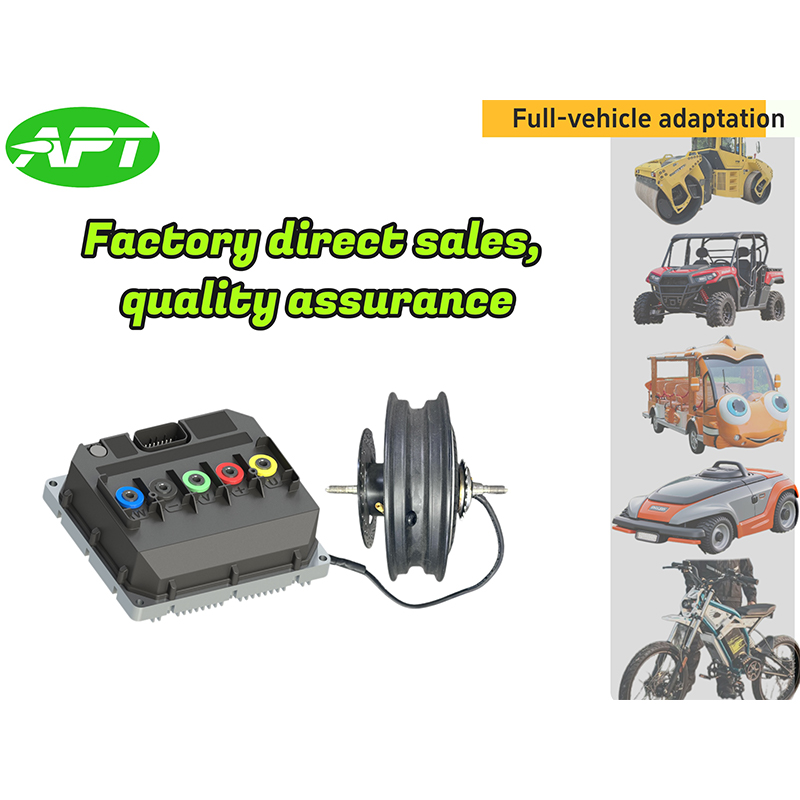
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved