Vysvětlení zeslabování pole: Jak ovladače motoru posouvají rychlost nad základní jmenovité hodnoty
Elektrický motocykl běžící na plný plyn dosáhne své jmenovité rychlosti a plyn je náhle mrtvý. Motor se stále může otáčet rychleji, ale ovladač přestane dodávat více proudu. Aby se regulátor posunul za tento bod, musí záměrně zeslabit magnetické pole uvnitř motoru. Touto technikou je zeslabování pole, nazývané také zeslabování toku, a je to jedno z nejdůležitějších chování, které je třeba pochopit, když vybíráte ovladač motoru pro vozidlo, které potřebuje skutečnou maximální rychlost.
Co vlastně dělá oslabení pole
Zeslabení pole umožňuje motoru překročit jeho základní rychlost snížením magnetického toku ve vzduchové mezeře. V synchronním motoru s permanentními magnety vytvářejí magnety rotoru zpětné EMF, které roste s rychlostí. Když se toto zpětné EMF přiblíží napětí stejnosměrné sběrnice, ovladač již nemůže tlačit proud do vinutí, takže zrychlení se zastaví. Závěr je jednoduchý: existuje zeslabení pole, protože napětí sběrnice je konečné, zatímco motor se chce otáčet rychleji, než toto napětí umožňuje.
Standardním řešením je přikázat záporný proud osy d, který je proti proudu rotoru. Tento proud zeslabuje efektivní pole, snižuje zpětné EMF a ponechává napěťový prostor pro vyšší rychlost. Cena se platí okamžitě v momentu. Pod základními otáčkami motor produkuje konstantní točivý moment, zatímco nad základními otáčkami se chová zhruba jako zdroj konstantního výkonu, takže dostupný točivý moment klesá s rostoucí rychlostí.
| Parametr | Oblast konstantního točivého momentu pod základní rychlostí | Oblast zeslabení pole nad základní rychlostí |
|---|---|---|
| Točivý moment | Jmenovitý točivý moment k dispozici | Točivý moment falls as speed rises |
| Výstupní výkon | Stoupá s rychlostí | Zhruba konstantní |
| Zpět-EMF | Pod napětím sběrnice | Kontrolováno proudem osy d |
| proud osy d | Téměř nula | Negativní |
| Účinnost | Nejvyšší rychlost blízká základní | Nižší, s větší ztrátou mědi |
Jak moderní regulátor implementuje oslabení pole
Vysoce výkonné regulátory implementují zeslabování pole pomocí řízení orientovaného na pole, obvykle nazývané FOC. Firmware nepřetržitě rozděluje statorový proud na dvě kolmé složky: proud v ose q, který vytváří krouticí moment, a proud v ose d, který je normálně udržován blízko nuly pod základní rychlostí. Pro vstup do zeslabení pole firmware záměrně nastaví záporný proud osy d, aby zrušil část pole rotoru.
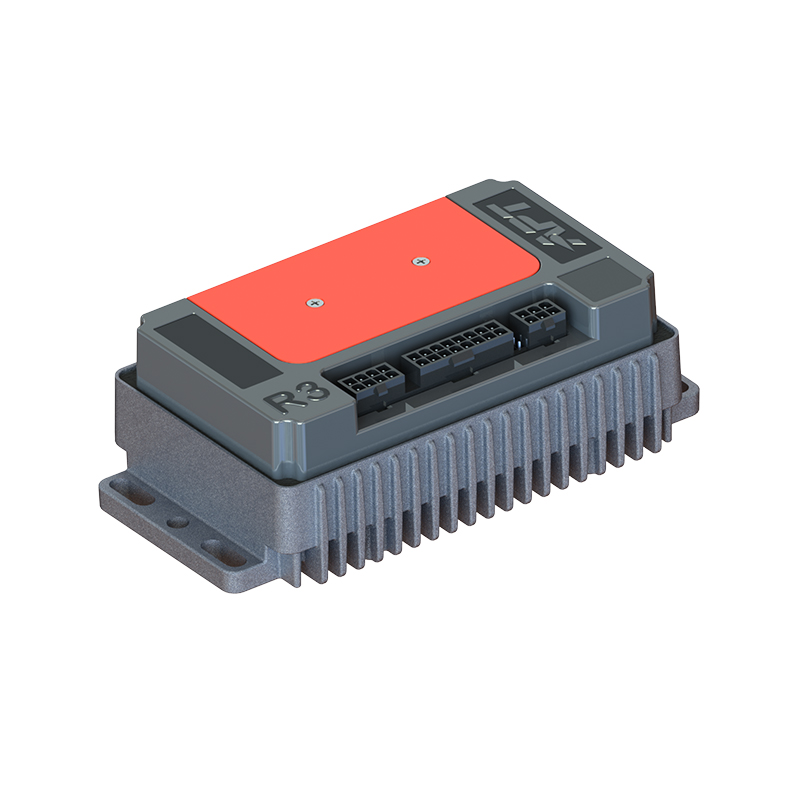
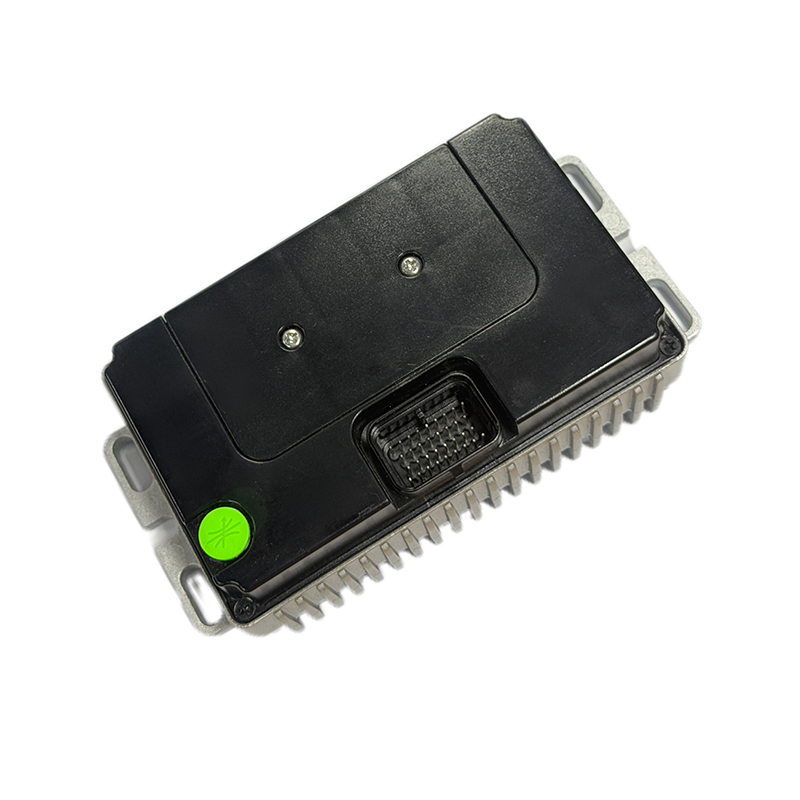
Regulátor, který hladce řídí tento přechod, se velmi liší od regulátoru, který jednoduše svírá fázový proud při vysokém pracovním cyklu. FOC udržuje rozšiřování rychlosti nepřetržité a předvídatelné, bez náhlé ztráty odezvy na hranici základní rychlosti. To je důvod, proč na šířce pásma procesoru, kvalitě hradlového ovladače a vyladění softwaru záleží stejně jako na křemíku uvnitř výkonového stupně. Platforma navržená pro trvalý vysokorychlostní provoz, jako je například vysoce výkonný regulátor motoru řady T, je dimenzována na výkon proudové smyčky potřebný k udržení regulace nad základní rychlostí.
 Platforma řízení pohonu synchronního motoru s permanentními magnety Tato platforma regulátoru motoru je navržena pro trvalý vysokorychlostní provoz s výkonem proudové smyčky potřebným k udržení regulace nad základní rychlostí, takže je relevantní pro aplikace vyžadující široký rozsah otáček díky zeslabení pole. Zobrazit produkt →
Proč na skutečném vozidle záleží na oslabení pole
Bez zeslabení pole je maximální rychlost pevně omezena napětím baterie a konstantou zpětného EMF motoru. Jedinou alternativou je vysokonapěťová baterie, motor s nižší konstantou zpětného EMF nebo větší kolo a každá z těchto možností poškozuje zrychlení, balení nebo náklady. Zeslabení pole umožňuje jednomu motoru pokrýt mnohem širší rozsah otáček, takže konstruktéři mohou udržovat převod dostatečně nízký pro silný rozběhový moment a stále dosahovat rozumné cestovní rychlosti.
Praktický příklad: 4 kW motor v náboji kola se základní rychlostí 3000 ot./min na elektrickém motocyklu může potřebovat zhruba 20procentní zeslabení pole, aby se mohl pohybovat z 55 km/h na 70 km/h. To je realistický provozní rozsah pro produkční řídicí jednotku a mění zážitek z jízdy více než modernizace baterie.
Stejná úvaha platí pro elektrické čtyřkolky, UTV, robotické podvozky a přívěsné elektronické motory, kde schopnost rychle reagovat kolem základní rychlosti určuje, jak přirozeně se vozidlo cítí pro jezdce nebo řidiče.
 Bezkomutátorový stejnosměrný ovladač motoru R5 s rychlou odezvou Tento ovladač klade důraz na rychlou odezvu kolem základní rychlosti, která přímo ovlivňuje to, jak přirozeně působí elektrická čtyřkolka, UTV, robotický podvozek nebo přívěsný motor pro obsluhu, a podporuje rychlé změny plynu a zatížení. Zobrazit produkt →
Kompromisy účinnosti a tepla
Oslabení pole není volná síla. Demagnetizační proud osy d nevytváří žádnou mechanickou práci, ale stále protéká vinutím a generuje ztráty mědi. Účinnost v oblasti zeslabení pole je proto nižší než blízko základní rychlosti a motor se při stejném výkonu zahřívá.
Jedním z běžných nedorozumění je, že zeslabení pole zvyšuje fázový proud, aby se zvýšil výkon. To ne. Posouvá fázový úhel proudu tak, že část pole statoru je proti magnetům rotoru, což snižuje generované napětí a umožňuje rychlejší roztočení motoru. Mezitím se sníží složka proudu produkující krouticí moment.
Existuje také reálné riziko demagnetizace permanentního magnetu. Pokud je záporný proud osy d zatlačen příliš daleko, zatímco jsou magnety horké, tok rotoru může trvale klesnout a motor navždy ztratí točivý moment. To je důvod, proč seriózní ovladače omezují proud osy d prostřednictvím teplotních a rychlostně závislých map, místo aby umožnily uživateli jednoduše zvýšit jedno globální číslo.
Jako orientační pravidlo platí, že dostupný točivý moment nad základní rychlostí klesá zhruba s jednou překročenou rychlostí. Získání o 20 procent vyšší maximální rychlosti může stát velký podíl zrychlení dostupného v jmenovitém bodě, takže účinnost implementace zeslabení pole přímo ovlivňuje dojezd vozidla a tepelnou bezpečnost.
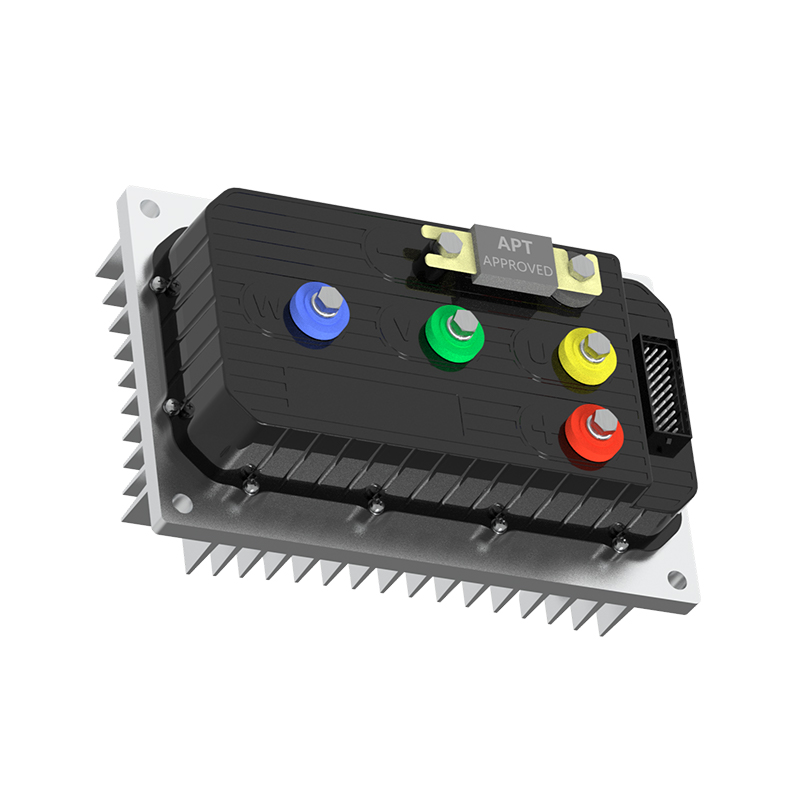
 Vysoce účinný bezkomutátorový stejnosměrný ovladač motoru A4 Vzhledem k tomu, že zeslabení pole snižuje účinnost a zvyšuje teplo, je vysoce účinný design tohoto ovladače důležitý pro dojezd vozidla a tepelnou bezpečnost a kupující by měli ověřit implementaci FOC, teplotní limity a laditelné mapy. Zobrazit produkt →
Co zkontrolovat v ovladači motoru před nákupem
Protože zeslabování pole je funkce softwaru a výkonového stupně spíše než číslo vytištěné na krabici, musí kupující klást konkrétní otázky. Používá regulátor FOC s deklarovaným záporným rozsahem proudu osy d? Jsou limity zeslabení pole tepelně chráněny? Mohou být tuningové mapy aktualizovány při změně motoru nebo vozidla?
- Rozsah zeslabení pole: trvalý a špičkový záporný proud osy d by měl být uveden v datovém listu, nikoli skrytý.
- Tepelné řízení: trvalý vysokorychlostní provoz ohřívá vinutí i MOSFET, takže regulátor potřebuje snížení proudu na základě teploty.
- Nastavitelnost softwaru: maximální rychlost, rampa točivého momentu a hloubka zeslabení pole by měly být nastavitelné pro každou aplikaci.
- Přizpůsobení motoru: konstanta zpětného EMF, počet pólů a indukčnost ovlivňují chování zeslabení pole, takže na radě ohledně párování záleží.
Tyto detaily oddělují generický ovladač od ovladače, který je skutečně připraven k výrobě. Dodavatel motorových pohonů s vlastní zkušeností se zabudovaným softwarem mnohem pravděpodobněji dodá kalibrovanou strategii zeslabení pole než prodejce pevného firmwaru. The role softwaru v moderním řízení motoru se rychle rozšiřuje a stojí za to prostudovat, než se pustíte do hardwarové platformy.
Na hardwarové stránce jsou zkušenosti s paralelním paralelním připojením vysokonapěťových MOSFET stejně důležité, protože zeslabení pole tlačí fázový proud vysokou rychlostí a vysokým teplem, čímž odhaluje každou slabinu výkonového stupně. Práce s a dodavatel motorových pohonů který vytváří tuto třídu produktů den za dnem, snižuje riziko objevení okrajového designu v polovině ověřování vozidla.
Oslabení pole už není žádný exot. Je to základní funkce každého seriózního ovladače motoru používaného v elektrické mobilitě a kvalita jeho implementace rozhoduje o tom, jak rychle, jak plynule a jak spolehlivě působí konečné vozidlo. Hledejte řadič, který kombinuje vyspělý firmware FOC s výkonovým stupněm schopným přežít trvalé požadavky na vysokorychlostní proud. Správná kombinace a motor se bude cítit rychleji, aniž by došlo ke ztrátě životnosti.
DALŠÍ:Řízení motoru s uzavřenou smyčkou: Jak zpětná vazba zlepšuje výkon a spolehlivost motoru
Máte zájem o spolupráci nebo máte dotazy?
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved