Řízení motoru s uzavřenou smyčkou: Jak zpětná vazba zlepšuje výkon a spolehlivost motoru
Elektrický motocykl, který se zadrhá při rozjezdu z klidu, podvozek robota, který překročí svou cílovou pozici, čtyřkolka, která při prudkém stoupání ztrácí trakční odezvu: tyto příznaky obvykle vedou ke stejné základní příčině. Motoru se říká, co má dělat, ale nikdy nehlásí, co se vlastně stalo. Řízení motoru s uzavřenou smyčkou tuto mezeru uzavírá. Nepřetržitě měří rychlost, polohu nebo proud motoru a upravuje signály měniče v reálném čase tak, aby motor sledoval nařízenou hodnotu navzdory změnám zatížení, teplotnímu posunu a tolerancím komponent. Pro inženýry vyrábějící elektrická vozidla, robotické platformy nebo námořní pohony není důležitou otázkou, zda použít řízení s uzavřenou smyčkou, ale jak dobře je řídicí jednotka implementuje.
Co je řízení motoru s uzavřenou smyčkou?
Řízení motoru s uzavřenou smyčkou, také nazývané zpětnovazební řízení, porovnává skutečný výkon motoru s referenčním příkazem a opravuje rozdíl. Základními prvky jsou reference, zpětnovazební senzor, výpočet chyby a regulátor, který vytváří korekci. V systému bezkomutátorového motoru regulátor čte fázové proudy, rychlost a někdy i polohu rotoru; řídicí algoritmus pak upravuje signály PWM dodávané do měniče tak, aby naměřená hodnota konvergovala k příkazu.
V praxi většina regulátorů používá proporcionálně-integrálně-derivační (PID) strukturu nebo její variantu. Proporcionální člen reaguje na současnou chybu, integrální člen odstraňuje ustálenou chybu a derivační člen předjímá změny. Ladění těchto zisků určuje, zda je systém stabilní, citlivý nebo oscilační. To se zásadně liší od systému s otevřenou smyčkou, kde regulátor vysílá pevný příkaz a věří, že motor bude správně reagovat. Otevřená smyčka funguje, když je zatížení předvídatelné a přesnost není kritická. Selže, když se neočekávaně změní tření, setrvačnost nebo napájecí napětí.
Otevřená smyčka vs. uzavřená smyčka: Co se skutečně mění
Praktický rozdíl se projevuje v kvalitě pohybu. Systém uzavřené smyčky opravuje chyby během milisekund; systém s otevřenou smyčkou s nimi prostě žije. U aplikací, které přepravují osoby nebo manipulují s nákladným nákladem, tento rozdíl určuje, zda produkt působí precizně a bezpečně nebo drsně a nepředvídatelně.
| Aspekt | Otevřete smyčku | Uzavřená smyčka |
|---|---|---|
| Zpětná vazba | žádný | Snímač proudu, rychlosti nebo polohy |
| Přesnost | Závisí na motoru a přizpůsobení zátěže | Udržováno za různých podmínek |
| Odezva na rušení | Žádná oprava | Aktivní korekce v reálném čase |
| Chování při nízké rychlosti | Točivý moment klesá a stává se nerovnoměrným | Stabilní točivý moment až do nulových otáček |
| Náklady na systém | Nižší | Vyšší, ale odůvodněné výkonem |
| Typické aplikace | Ventilátory, čerpadla, jednoduché dopravníky | Elektromobily, robotika, servoosy |
Tabulka zjednodušuje řadu kompromisů. Bezsenzorová konstrukce s uzavřenou smyčkou může poskytnout mnoho výhod uzavřené smyčky bez kodéru, což výrazně mění srovnání nákladů. Architektura ovládání je důležitější než označení.
Řídicí smyčky uvnitř ovladače motoru
V moderním bezkomutátorovém regulátoru motoru není řízení s uzavřenou smyčkou jedinou smyčkou. Jde o kaskádu smyček, z nichž každá reguluje jinou fyzikální veličinu.
Aktuální smyčka
Proudová smyčka je nejvnitřnější a nejrychlejší smyčka. Reguluje fázové proudy ve vinutí motoru, čímž přímo nastavuje moment. Rychlá proudová smyčka s vysokou rychlostí aktualizace vytváří hladký točivý moment při nízkých otáčkách a tichý provoz při vysokých otáčkách.
Rychlostní smyčka
Rychlostní smyčka je umístěna nad proudovou smyčkou. Porovnává naměřenou rychlost s referenční a generuje aktuální příkaz. Tato smyčka se stará o zrychlení, zpomalení a stabilitu rychlosti při měnícím se zatížení.
Polohová smyčka
Polohová smyčka je nejvzdálenější smyčka, která se používá, když aplikace vyžaduje přesné zastavení nebo sledování dráhy, jako jsou klouby robotů a ovladače řízení. Řídí rychlostní smyčku na základě chyby polohy.
Na kaskádovém uspořádání záleží, protože každá vnitřní smyčka musí být rychlejší než smyčka kolem ní. Pokud je proudová smyčka pomalá, rychlostní smyčka nemůže způsobit, že se motor bude cítit ztuhlý a polohová smyčka překmitne.
| Smyčka | Regulované množství | Typická role |
|---|---|---|
| Proudová smyčka | Fázový proud / moment | Rychlá odezva točivého momentu, hladkost |
| Rychlostní smyčka | Úhlová rychlost | Stabilita rychlosti při zatížení |
| Polohovací smyčka | Úhel rotoru | Přesné polohování a kontrola dráhy |
Senzorová vs. bezsenzorová uzavřená smyčka
Řízení motoru s uzavřenou smyčkou lze realizovat s fyzickými senzory nebo bez nich. Hallovy senzory, kodéry a resolvery hlásí polohu rotoru přímo. Bezsenzorové řízení, běžné v řízení orientovaném na pole synchronních motorů s permanentními magnety, odhaduje polohu rotoru z naměřených proudů a napětí pomocí modelu motoru. Kompromis je jasný: bezsenzorové systémy snižují náklady a kabeláž a odstraňují bod selhání, zatímco systémy založené na senzorech udržují vyšší přesnost točivého momentu při velmi nízkých otáčkách a během stání. Pokud aplikace musí udržovat točivý moment v klidu nebo plížit při velmi nízkých otáčkách, je obvykle vyžadován kodér nebo Hallovy snímače. Pokud pracovní cyklus tráví většinu času nad několika procenty jmenovité rychlosti, jsou bezsenzorové algoritmy založené na pozorování zpětného EMF přesné a levnější. U elektrických motocyklů a lodních přívěsných motorů poskytují moderní bezsenzorové algoritmy dostatečný dynamický výkon pro většinu provozních podmínek, jak je uvedeno v naší diskusi o technologie synchronního motoru s permanentními magnety .
Co hledat u regulátoru s uzavřenou smyčkou
Při hodnocení regulátoru pro aplikaci s uzavřenou smyčkou se zaměřte spíše na implementaci než na označení. Následující body oddělují dobře navržený ovladač od obecného.
- Šířka pásma proudové smyčky: větší šířka pásma znamená rychlejší odezvu krouticího momentu a lepší tuhost vůči poruchám zatížení.
- Doba řídicího cyklu: krátké doby cyklu, typicky desítky mikrosekund, umožňují proudové smyčce rychle reagovat na přechodné jevy.
- Autotuning: regulátor, který měří parametry motoru a nastavuje zisky smyčky automaticky šetří hodiny ručního ladění.
- Zeslabení pole: rozšiřuje rozsah rychlostí nad základní rychlost, což je nezbytné pro vysokorychlostní motocykly a přívěsné motory.
- Ochrana a diagnostika: detekce nadproudu, přehřátí a zablokování chrání regulátor i motor.
- Softwarové nástroje: aktuální proud, rychlost a údaje o poruchách urychlují integraci a odstraňování problémů.
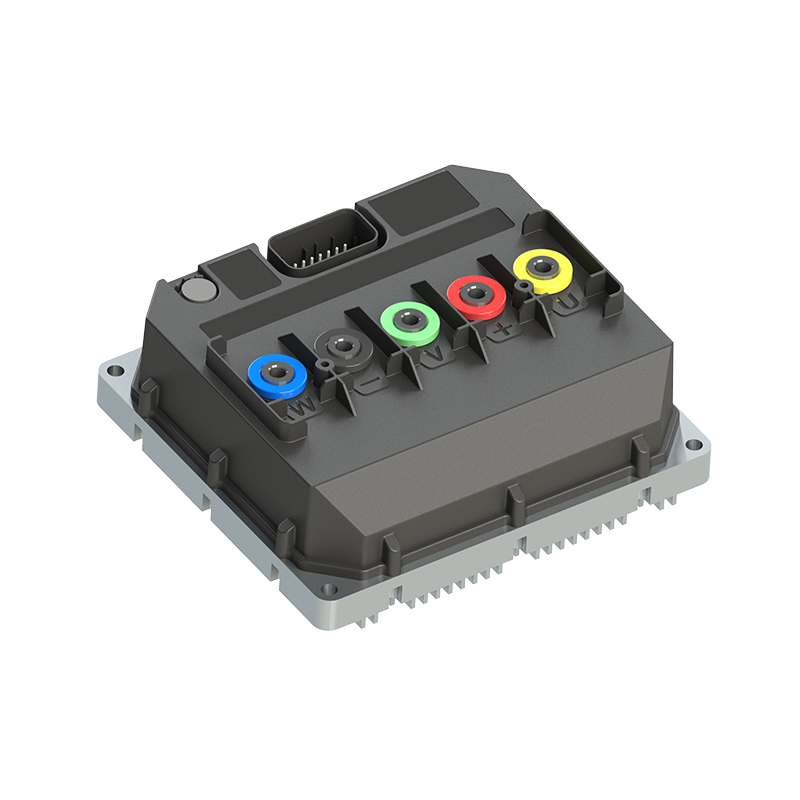
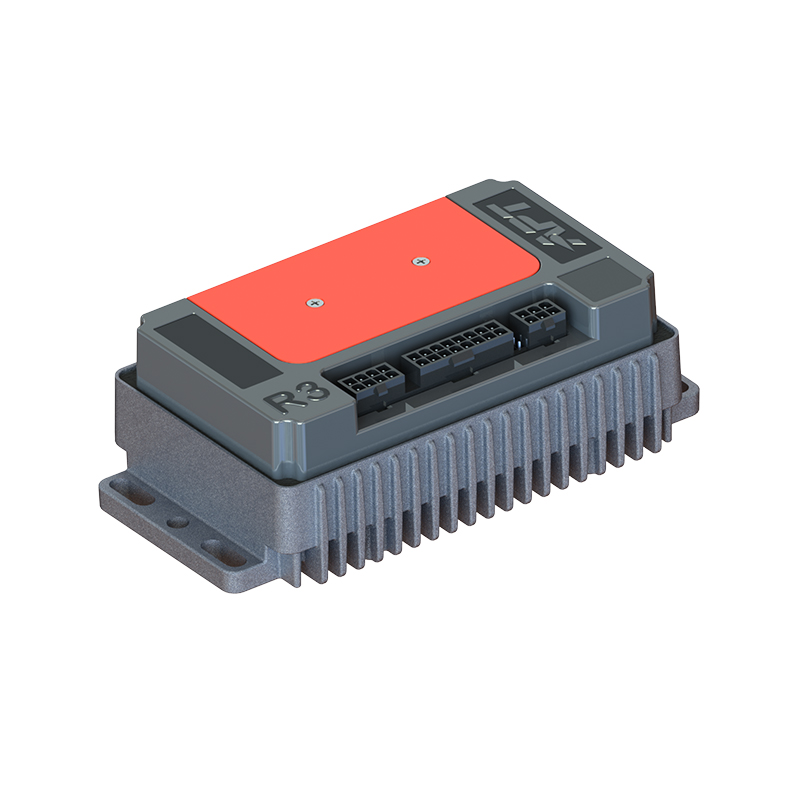
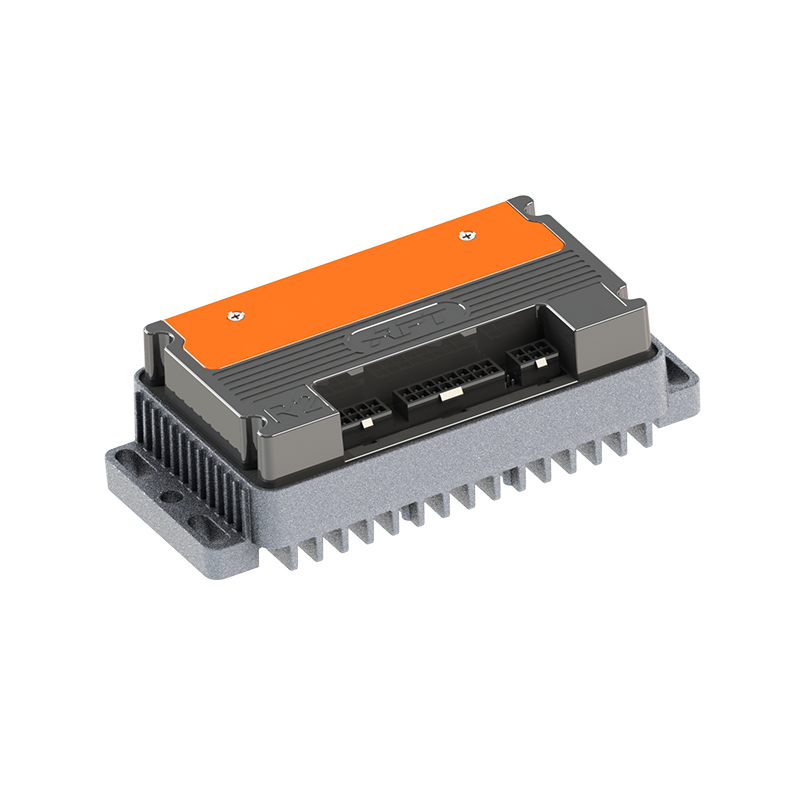
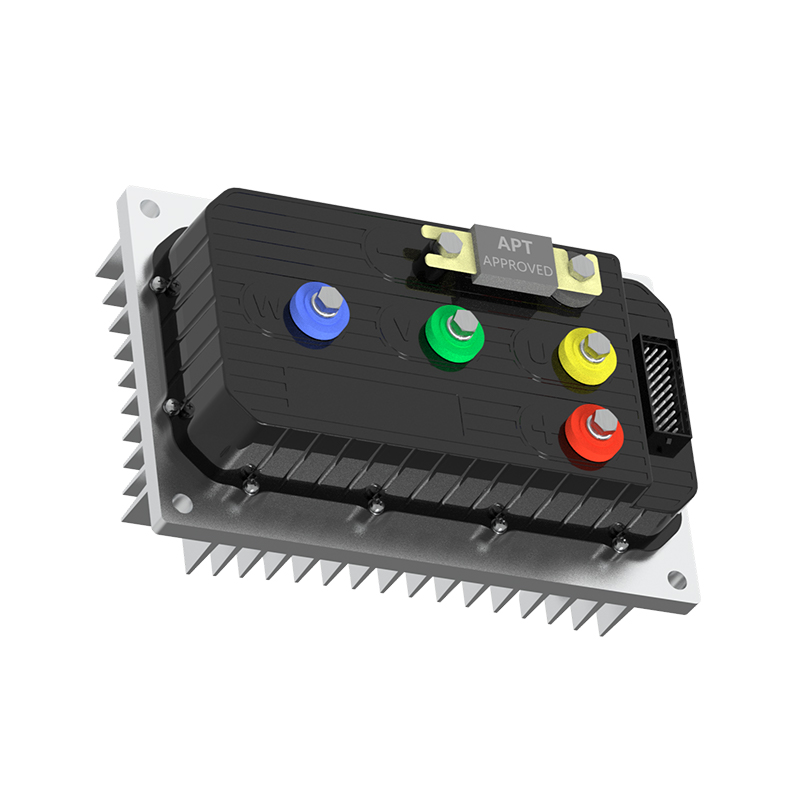
Pro aplikace, které vyžadují okamžitou odezvu na měnící se točivý moment, představuje regulátor s rychlou realizací proudové smyčky měřitelný rozdíl. Regulátor R5-2215 s rychlou odezvou je navržen pro takové pracovní cykly, kde se každá milisekunda zpoždění promítá do chyby pohybu. Na straně spolehlivosti klade řídicí jednotka vysoké stability A8-2209 důraz na konzistentní chování při tepelném a elektrickém namáhání. Když je prioritou energetická účinnost, vysoce účinný regulátor A4-2313 snižuje ztráty v invertorovém stupni a prodlužuje dosah baterie.
 Bezkomutátorový stejnosměrný ovladač motoru R5 s rychlou odezvou pro aplikace s dynamickým točivým momentem Tento ovladač je zvýrazněn pro pracovní cykly, kde rychlá odezva proudové smyčky snižuje chybu pohybu. Hodí se pro elektrické motocykly, podvozky robotů a podobné aplikace vyžadující okamžitou reakci točivého momentu. Zobrazit produkt → Bezkomutátorový stejnosměrný motorový ovladač A8 s vysokou stabilitou pro spolehlivý provoz při zátěži Tento model upřednostňuje konzistentní výkon při tepelném a elektrickém namáhání, což z něj činí spolehlivou volbu pro aplikace, které vyžadují stabilní provoz v náročných podmínkách. Zobrazit produkt →
 Vysoce účinný bezkomutátorový stejnosměrný motorový ovladač A4 pro rozšířený rozsah baterií Tento ovladač se zaměřuje na snížení ztrát na stupni invertoru, což pomáhá prodloužit dosah baterie. Představuje se jako varianta zaměřená na efektivitu spolu s modely s rychlou odezvou a vysokou stabilitou. Zobrazit produkt →
Přizpůsobení ovladače k aplikaci
Stejné principy uzavřené smyčky platí napříč průmyslovými odvětvími, ale váha každého výkonnostního faktoru se mění s případem použití.
- Elektrické motocykly potřebují stabilní točivý moment při nízkých otáčkách pro rozjezdy, rozjezdy do kopce a regenerativní brzdění.
- Konstrukce podvozku robota vyžaduje přesnou polohu a plynulé ovládání rychlosti, aby se zabránilo překmitům a vibracím.
- Aplikace ATV a UTV vyžadují robustní potlačení rušení, protože zatížení každého kola se neustále mění.
- Elektrické přívěsné motory těží z bezsenzorového provozu, protože motor sedí ve vlhkém prostředí náchylném k vibracím, kde jsou kodéry slabým místem.
Každá z těchto aplikací také závisí na tom, zda je regulátor přizpůsoben elektrickým parametrům motoru. Řídicí jednotka se správnou napěťovou třídou a jmenovitým proudem, spárovaná s motorem, jehož indukčnost a konstanty zpětného EMF vyhovují měniči, bude fungovat mnohem lépe než nesoulad s párem i s vynikajícím softwarem.
Závěrečné myšlenky
Ovládání motoru s uzavřenou smyčkou je to, co mění spřádací rotor v přesný a citlivý pohon. Hodnota není pouze ve zpětné vazbě; je to ve smyčkách, ladění a ochraně, které obklopují zpětnou vazbu. Když si vyberete ovladač motoru, vyhodnoťte jeho aktuální výkon smyčky, jeho nástroje pro ladění a jeho záznam v aplikacích blízkých vašim. Tyto faktory, více než jakékoli tvrzení v technickém listu, určují, jak dobře bude váš produkt fungovat.
DALŠÍ:Bezkomutátorový motor s Hallovým senzorem: Co dělá a kdy jej potřebujete pro svůj projekt
Máte zájem o spolupráci nebo máte dotazy?
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved