Bezkomutátorový motor s Hallovým senzorem: Co dělá a kdy jej potřebujete pro svůj projekt
Když je v datovém listu bezkomutátorového stejnosměrného motoru uvedeno „s Hallovým senzorem“, tato řada se změní více než cena. Mění to, jak se motor spouští z klidu, jak dodává točivý moment při nízkých otáčkách a které ovladače jej mohou řídit. Pro každého, kdo vybírá motor pro elektrický skútr, robotickou platformu, čtyřkolku nebo lodní pohon, je rozhodnutí o Hallově senzoru jedním z prvních volání na systémové úrovni.
Krátká odpověď: bezkomutátorový motor s Hallovým senzorem dává ovladači přesnou polohu rotoru od nulových otáček, takže motor nastartuje s plným točivým momentem ve správném směru a běží hladce při nízkých otáčkách. Kompromisem je další kabeláž a ovladač určený ke čtení Hallových signálů. Když jsou motor a ovladač definovány společně, tento obchod obvykle upřednostňuje senzorový provoz.
Co dělá Hallův senzor v bezkomutátorovém motoru
Uvnitř bezkomutátorového stejnosměrného motoru není žádný komutátor pro spínání vinutí. Řídicí jednotka musí aktivovat tři fáze v sekvenci, která následuje za rotorem, a načasování závisí na znalosti polohy rotoru v každém okamžiku. Hallovy senzory poskytují tyto informace.
Typický motor se snímačem obsahuje tři Hallovy integrované obvody namontované v úhlu 120 stupňů od sebe. Při průchodu magnetů rotoru každý senzor detekuje změnu mezi severním a jižním pólem a přepne svůj výstup. Tyto tři výstupy tvoří 3bitový vzor se šesti platnými stavy, z nichž každý odpovídá jednomu 60stupňovému komutačnímu kroku. Pokud regulátor někdy během rotace načte stav 000 nebo 111, je to obvykle chyba zapojení, protože tyto stavy by se neměly objevit se správným Hallovým vzorem.
Hallův snímač je signální zařízení, nikoli výkonové zařízení. Nepřenáší fázový proud; hlásí pouze polohu rotoru regulátoru. Proto je řízení motoru místem, kde se skutečné rozhodování odehrává. Stejný motor se může spustit měkce nebo náhle, efektivně nebo nehospodárně, v závislosti na tom, jak regulátor zpracovává Hallův vzor.
Proč jsou Hallovy senzory důležité při zastavení a nízké rychlosti
Bezsenzorové bezkomutátorové regulátory čtou polohu rotoru ze zpětné elektromotorické síly (BEMF). BEMF roste s otáčkami motoru; v klidu je nulová a pod zhruba pěti až deseti procenty jmenovitých otáček je příliš malá na to, aby se dala spolehlivě měřit. Takže bezsenzorový start používá sekvenci s otevřenou smyčkou: vyrovnejte rotor a poté jej rozběhněte, dokud nebude BEMF čitelný.
Ta sekvence je slabý článek. Při zátěži může start zarovnání a rampy způsobit proudový skok, krátké trhnutí vzad nebo zastavení. Typickým příznakem je motor, který před pohybem cvaká nebo váhá. U elektrokola rozjíždějícího se na svahu, robota zvedajícího náklad nebo elektrické čtyřkolky, která se rozjíždí na sypkém terénu, je toto zaváhání nepříjemné a těžké pro hnací ústrojí.
Motor s Hallovým senzorem eliminuje slepou fázi. Regulátor zná polohu rotoru v klidu a okamžitě aplikuje točivý moment správným směrem. Nejvíce těží aplikace, které se často spouštějí a zastavují, jako jsou doručovací roboti, jízdní kola s pomocným pedálem, mobilní skútry a elektrické motocykly. Ovladač může také ponechat tento start tichý; ultratichá PWM strategie potlačuje spínací hluk, který často doprovází nízkorychlostní provoz, takže u prémiových produktů je snímaný start plynulý a tichý.
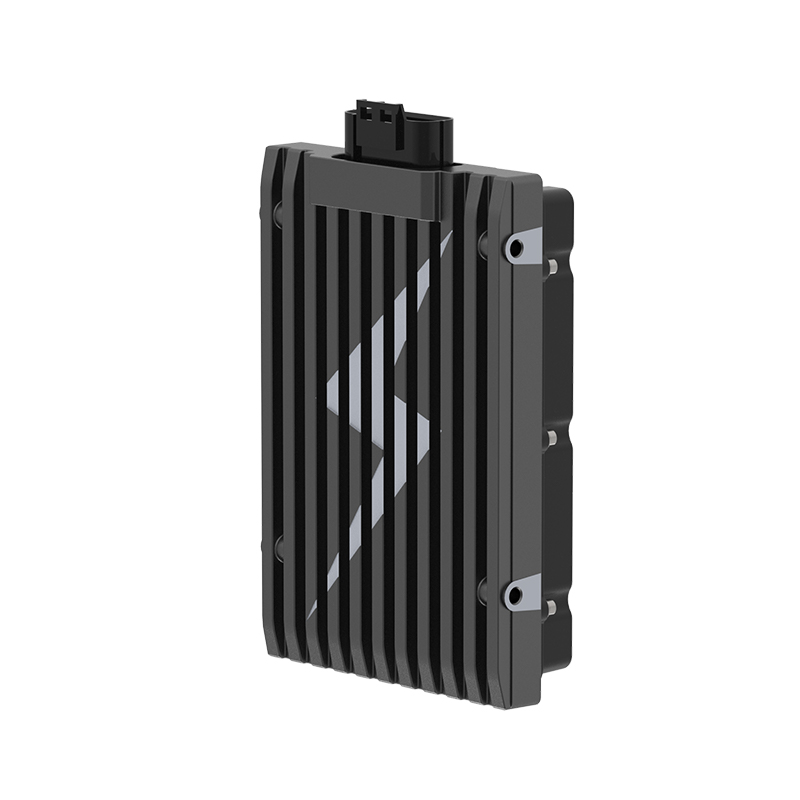
 A6 Ultra-tichý bezkomutátorový stejnosměrný ovladač motoru pro časté zastavování a rozjíždění Tento senzorový ovladač umožňuje plynulé, tiché rozjezdy při zastavení, takže se dobře hodí pro dojíždění do města, nákladní dopravu a manévrování při nízké rychlosti, kde je nezbytná zpětná vazba polohy rotoru. Zobrazit produkt →
| Provozní hledisko | Senzorováno (Hall) | Bezsenzorové (BEMF) |
|---|---|---|
| Poloha rotoru v klidu | Známý z Hallova vzoru | Neměřitelné |
| Spuštění pod zatížením | Nasměrujte točivý moment správným směrem | sekvence zarovnání a rampy; riziko stání |
| Kroutící moment při nízkých otáčkách | Stabilní a opakovatelné | Omezené pod zhruba 5-10 % jmenovité rychlosti |
| Elektroinstalace | Tři fázové vodiče plus pět Hallových vodičů | Pouze třífázové přívody |
| Náklady a složitost | Extra senzory, konektorové kolíky, pull-upy | Žádný další hardware motoru |
| Typické aplikace | E-mobilita, robotika, reverzní pohony | Ventilátory, čerpadla, vysokorychlostní vřetena |
To je důvod, proč jsou verze se snímači běžné u pohonů nábojů pro městská vozidla; zastavení, naložené starty a manévrování při nízké rychlosti jsou přesně ty podmínky, kde BEMF nedosahuje. Údaje o výkonu motoru náboje ze skutečných jízdních podmínek se řídí stejným vzorem, od dojíždění zastav a rozjeď až po dlouhé přesuny nákladu.
Průvodce výkonem motoru náboje konzistentně ukazují, že senzorové verze zvládají městský provoz předvídatelněji než bezsenzorové verze.
Hallovy typy výstupů, úrovně napětí a komutační vzory
Hallovy senzory se dodávají ve dvou výstupních formátech. Výstupy s otevřeným kolektorem snižují signál na nízkou úroveň a potřebují pull-up rezistory na straně regulátoru, aby se vrátily na vysokou úroveň. Push-pull výstupy přímo pohání linku vysoko a nízko. Pokud řídicí deska nemá žádné tahy, motor s otevřeným kolektorem nevytváří žádnou platnou vysokou úroveň a řídicí jednotka nikdy nedokončí svou tabulku komutací.
Důležitá je také kompatibilita napětí. Starší motory často používají 5V Hall IC, zatímco mnoho vstupů proudového regulátoru běží na logice 3,3V. Přivedení 5V signálu do 3,3V pouze pinu může poškodit vstup nebo způsobit sporadické poruchy. Ve specifikaci motoru by mělo být uvedeno Hallovo napájecí napětí a výstupní úroveň; pokud ne, zeptejte se před objednávkou.
Vzdálenost mezi Hallovými senzory se řídí jedním ze dvou standardů: 60 elektrických stupňů nebo 120 elektrických stupňů. Tabulka komutací ovladače musí odpovídat této rozteči. Motor vyrobený pro 60° vytváří jiný Hallův vzor než 120° motor a použití nesprávného stolu způsobuje hrubý chod, ztrátu točivého momentu nebo ztrátu synchronizace.
Pamatujte také, že elektrické stupně nejsou mechanické stupně. Motor se čtyřmi pólovými páry opakuje svůj Hallův vzor čtyřikrát za mechanickou otáčku. Počet pólových párů mění elektrickou frekvenci, kterou musí regulátor zvládnout, takže musí být správně nakonfigurován vedle komutačního úhlu.
Přizpůsobení motoru s Hallovým senzorem a ovladačem
Snímaný motor poskytuje své výhody pouze tehdy, je-li regulátor postaven na čtení Hallových signálů. Tři kontroly pokrývají většinu povrchu kompatibility. Nejprve ověřte Hallovo napájecí napětí a logickou úroveň vůči jmenovitému vstupu regulátoru. Za druhé, potvrďte, že ovladač podporuje komutační úhel motoru, 60° nebo 120°. Za třetí, rozhodněte, co se stane při vyšší rychlosti; mnoho regulátorů používá Hallovy signály při nízké rychlosti a přechází do režimu BEMF nad prahovou hodnotou a tento přechod by měl být dostatečně hladký, aby se zabránilo poklesu točivého momentu.
U hnacího ústrojí pro e-mobilitu je účinnost v provozním rozsahu při nízkých otáčkách často největším přispěvatelem dojezdu v reálném světě. Snímaná komutace udržuje proud statoru zarovnaný s rotorem, což snižuje ztráty mědi a zahřívání. Ovladač, který správně čte Hallovy vstupy, jako je například vysoce účinný bezkomutátorový stejnosměrný motor A4-2313, umožňuje vyladit stejný motor pro dojíždění do města, nákladní dopravu nebo točivý moment v terénu, protože komutační křivka žije v softwaru.
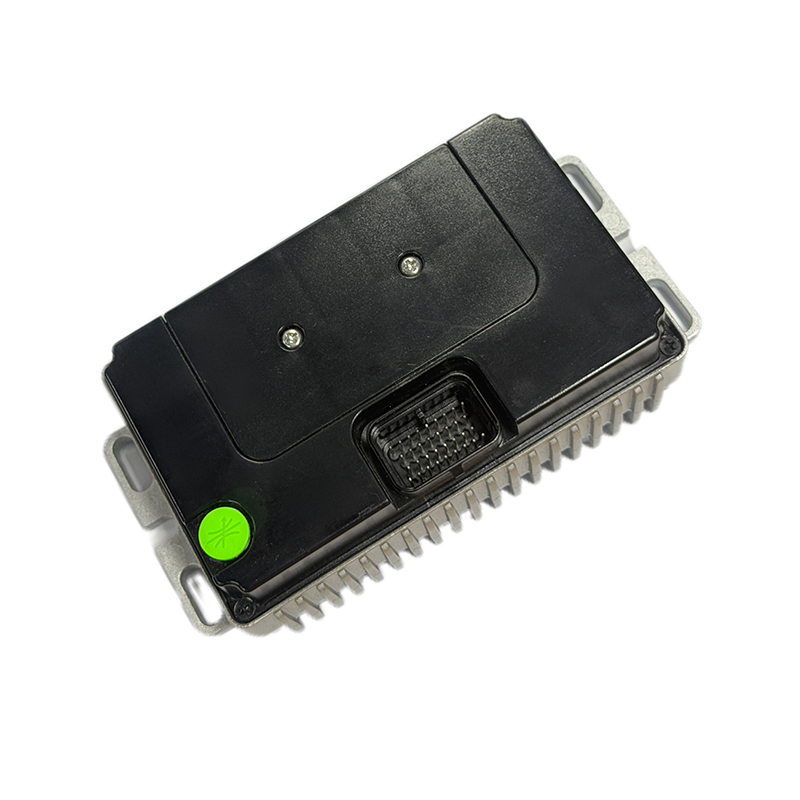
A4 Vysoce účinný bezkomutátorový stejnosměrný regulátor motoru s Hallovým vstupem Tento ovladač, navržený tak, aby udržoval proud statoru zarovnaný s rotorem při nízkých rychlostech, zlepšuje dosah v reálném světě a lze jej vyladit pro různé pracovní cykly od jízdy ve městě po nákladní nebo off-road. Zobrazit produkt → Když motor a regulátor pocházejí od různých dodavatelů, Hallovy parametry jsou prvním zdrojem nesouladu. 60° motor připojený k regulátoru nakonfigurovanému pro 120° poběží zhruba nebo vůbec. Strukturované schéma párování to řeší před příchodem hardwaru: třída napětí, jmenovitý proud, výstupní formát Hall, napájecí napětí, komutační úhel a počet párů pólů jsou zdokumentovány na jedné stránce.
 Schéma párování regulátoru a motoru se šesti klíčovými parametry Stránka strukturovaného párování dokumentuje napěťovou třídu, jmenovitý proud, výstupní formát Hall, napájecí napětí, komutační úhel a počet párů pólů, aby se předešlo nesouladu před dodáním hardwaru. Zobrazit produkt →
Co zkontrolovat, než určíte motor se snímačem
Před objednáním vložte těchto šest položek na jednu stránku:
- Hallovo napájecí napětí a logická úroveň: porovnejte Hall IC motoru se vstupním jmenovitým výkonem ovladače.
- Výstupní formát: otevřený kolektor vyžaduje vytažení na straně ovladače; push-pull ne.
- Komutační rozteč: 60° nebo 120° a ujistěte se, že konfigurace ovladače odpovídá.
- Počet párů pólů: ověřte jej a zadejte jej správně, protože nastavuje elektrickou frekvenci.
- Pinout konektoru: standardní senzorové vedení je třífázové plus pět Hallových vodičů (5V, GND, A, B, C). Jeden prohozený kolík je nejčastějším selháním testu na zkušební stolici.
- Strategie Hallovy poruchy: zkontrolujte, zda regulátor dokáže detekovat zaseknutý nebo chybějící Hallův signál a vrátit se zpět do bezsenzorového režimu.
Bezkomutátorový motor s Hallovým senzorem je osvědčený způsob, jak učinit točivý moment při nízkých otáčkách deterministický. Cena je za kabely navíc a ovladač s podporou Hallova vstupu. U vozidel a strojů, které startují pod zatížením, jezdí nízkou rychlostí nebo často couvají, si tato cena kupuje hladší chování a kratší vývojový cyklus. Když jsou Hallovy parametry zapsány a porovnány s regulátorem, senzorový motor se jednoduše chová tak, jak slibuje datový list.
DALŠÍ:Výhody bezkomutátorového motoru: Účinnost, dlouhá životnost a přesné řízení rychlosti
Máte zájem o spolupráci nebo máte dotazy?
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved