Vysvětlení řízení točivého momentu: Praktický průvodce pro výběr ovladače motoru BLDC
Představte si, jak se elektrický motocykl drží na strmé rampě a veze spolujezdce. Ovladač rychlosti udržuje nízkou cílovou rychlost, ale malé zašlápnutí plynu může změnit kontrolovaný start v prudké trhnutí. Nyní si představte, že doručovací robot překračuje dveře, které jsou příliš úzké. Pokud ovladač stále tlačí plným proudem, převodovka absorbuje náraz. Obě situace jsou řešeny řízením točivého momentu, což je provozní režim, který reguluje rotační sílu, kterou motor vytváří, spíše než jeho rychlost nebo polohu.
Tento článek je napsán pro inženýry a projektové týmy OEM, kteří hodnotí bezkomutátorové ovladače motorů pro elektrické motocykly, podvozky robotů, elektrické ATV, UTV a přívěsné motory. Vysvětlíme si, co vlastně znamená řízení točivého momentu u pohonu BLDC nebo PMSM, jak toho regulátor dosahuje a které specifikace určují, zda je točivý moment v reálném provozu plynulý a citlivý.
Co vlastně znamená řízení točivého momentu
Řízení točivého momentu reguluje proud dodávaný do motoru tak, aby točivý moment na hřídeli sledoval příkaz zadaný jezdcem, řidičem nebo ovladačem pohybu. Neudrží cílovou rychlost. Nedrží polohu rotoru. Motor jednoduše produkuje jakoukoli rychlost vyplývající z aplikovaného točivého momentu a zatížení připojeného k hřídeli.
Pomůže jednoduché srovnání. Když tlačíte ruční vozík, vaše paže aplikují sílu a vozík se pohybuje rychlostí, kterou tato síla vytváří proti valivému odporu a sklonu. Vaše paže provádějí kontrolu točivého momentu. Pokud byste místo toho uzamkli rychlost vozíku, byla by to kontrola rychlosti.
| Režim ovládání | Regulovaná proměnná | Typický zdroj příkazů | Primární případy použití |
|---|---|---|---|
| Ovládání rychlosti | Otáčky motoru | Plyn, potenciometr, CAN setpoint | Cestovní provoz, dopravníky, ventilátory, čerpadla |
| Ovládání polohy | Úhel rotoru | Zpětná vazba kodéru, krokové nebo směrové impulsy | Řízení, ventily, robotické klouby |
| Řízení točivého momentu | Proud motoru, a tedy točivý moment | Analogový vstup, příkaz točivého momentu CAN, pedál | Trakce, napínání, silově omezený pohyb |
Ochrannou funkcí je také regulace točivého momentu. Regulátor naprogramovaný tak, aby nedodával více než 15 Nm, jednoduše nevydá 20 Nm, i když to řidič požaduje. Prokluzování kol na volném štěrku, zablokovaný pohon nebo částečně zadřené ložisko se již přímo nepromítají do namáhání hnacího ústrojí. To je důvod, proč se omezení točivého momentu často používá jako bezpečnostní funkce v pohybových systémech.
Jak bezkomutátorový regulátor dodává řízený točivý moment
U bezkomutátorového stejnosměrného motoru nebo synchronního motoru s permanentním magnetem je krouticí moment úměrný proudu kotvy v kvadraturní ose. Řízení točivého momentu je tedy řízením proudu. Dobře navržený regulátor měří fázové proudy, porovnává součást produkující krouticí moment s příkazem krouticího momentu a upravuje schéma spínání měniče, aby se snížila chyba. Tato vnitřní proudová smyčka je místem, kde řízení momentu skutečně žije.
Řízení orientované na pole a proudová smyčka
Řízení orientované na pole, běžně nazývané FOC, transformuje měřené třífázové proudy na dvě složky v rotujícím referenčním systému: magnetizační složku na ose d a složku produkující točivý moment na ose q. Řídicí jednotka nařídí proudu osy q, aby odpovídal požadovanému točivému momentu, a udržuje proud v ose d blízko nule pro povrchovou montáž PMSM. Šířka pásma této proudové smyčky rozhoduje o tom, jak rychle proběhnou korekce točivého momentu. Smyčka aktualizovaná na 10 až 20 kHz reaguje na změny zátěže během několika milisekund, což je rozdíl mezi stabilním plazením a zadrhávajícím se pohybem při nízké rychlosti. FOC je hlavním důvodem Technologie synchronních motorů s permanentními magnety se neustále zlepšuje pro trakční aplikace: stejný hardware poskytuje plynulejší točivý moment, vyšší účinnost a regenerativní brzdění pouze díky softwarovým změnám.
Zpětná vazba senzoru a provoz bez senzoru
Kvalita řízení točivého momentu silně závisí na zpětné vazbě polohy rotoru. Hallovy snímače poskytují hrubé, 60stupňové rozlišení, které stačí pro lichoběžníkovou komutaci, ale ne pro plynulý točivý moment při nízkých otáčkách. Snímače a rozkladače poskytují kontinuální úhel rotoru, což umožňuje FOC udržet přesný krouticí moment i téměř v klidu. Bezsenzorové algoritmy odhadují polohu rotoru ze zpětného EMF, což snižuje náklady na senzor, ale nemůže udržet plný točivý moment při nulových otáčkách tam, kde neexistuje zpětné EMF. Mnoho produkčních pohonů používá hybridní strategii: spouštění založené na senzorech a bezsenzorový běh nad několik set otáček za minutu.
Snímání fázového proudu je stejně důležité. Nízkofrekvenční bočníkové odpory jsou levné, ale citlivé na šum; integrované fázové senzory jsou dražší a poskytují čistší měření při nízkých proudech. Vzorkovací frekvence a filtrování proudového signálu nastavuje praktické zvlnění točivého momentu na hřídeli, takže hodnoty točivého momentu v datovém listu by měly být čteny společně s architekturou snímání použitou v regulátoru.
Proč je řízení točivého momentu důležité ve skutečných aplikacích
Řízení točivého momentu mění měřitelné chování v každé hlavní kategorii aplikací v elektrické mobilitě a robotice.
- Elektrické motocykly. Řízené rozjezdy na svazích, zamezení prokluzu kol na mokrém asfaltu a regenerativní brzdění, které aplikuje negativní točivý moment na hladké rampě. Bez omezení točivého momentu se motor může prudce zapojit, když jezdec otočí plyn.
- Robotický podvozek. Omezení točivého momentu chrání převody a motory při kolizích. Když autonomní mobilní robot najede do neočekávané překážky, řídicí jednotka omezí proud místo toho, aby do hnacího ústrojí dodal plný výkon.
- Elektrické čtyřkolky a UTV. Nízká rychlost plazení na nerovném terénu vyžaduje přesný výstup s nízkým točivým momentem. Systém s řízenou rychlostí má tendenci se zvedat, když kola ztrácejí a znovu získávají trakci.
- Elektrické přívěsné motory. Konstantní tah proti proudu a větru vyžaduje, aby regulátor reagoval na změny zátěže rychleji než rychlostní smyčka.
The přizpůsobení produktů motorového pohonu podle více scénářů přesně odráží tento požadavek: jedna řídicí platforma musí zvládnout širokou škálu příkazů točivého momentu, od malých robotických kol až po velké hnací soustavy ATV.
Klíčové specifikace, které určují kvalitu točivého momentu
Při získávání regulátoru pro aplikaci citlivou na točivý moment jsou trvalý jmenovitý proud a špičkový proud pouze výchozím bodem. Následující specifikace mají nadměrný vliv na chování točivého momentu.
- Rychlost aktualizace aktuální smyčky. Vyšší rychlost aktualizace, obvykle 10 až 20 kHz, zkracuje zpoždění mezi změnou příkazu točivého momentu a skutečnou změnou točivého momentu na hřídeli.
- frekvence PWM. Vyšší spínací frekvence snižuje zvlnění proudu a slyšitelný šum, ale zvyšuje spínací ztráty. Regulátory zaměřené na tichý provoz volí frekvenci, která vyvažuje obojí.
- Rozlišení aktuálního snímání a šum. Nejmenší měřitelný krok proudu nastavuje nejmenší krok točivého momentu. Hlučný snímací obvod vytváří chvění točivého momentu při nízké zátěži.
- Zvlnění točivého momentu. Nízké zvlnění točivého momentu udržuje rotaci plynulou při nízké rychlosti, což je důležité pro klouby robota a vrtule.
- Schopnost přetížení. Přechodné špičky točivého momentu při rozjezdech do kopce a manipulaci s překážkami obvykle překračují trvalé hodnoty. Zkontrolujte křivku přetížení vůči skutečnému pracovnímu cyklu.
- Tepelné chování. Trvalý krouticí moment je nastaven tepelným provedením regulátoru. Ovladač, který škrtí dříve, tiše sníží dostupný točivý moment během prodlouženého provozu.
Na kvalitě komponentů nezáleží. Pohon řízený kroutícím momentem přepíná fázový proud stokrát za sekundu a jakýkoli přerušovaný odpor v konektorech nebo pájených spojích se jeví jako šum měření proudu, který se stává chvěním točivého momentu. To je důvod, proč je kvalita materiálu hardwaru legitimní technickou specifikací, nikoli pouze marketingovým tvrzením.
Rovněž stojí za to ověřit data zvlnění točivého momentu se skutečným motorem během testování prototypu. Výrobci měří zvlnění točivého momentu za kontrolovaných podmínek, které nemusí odpovídat výrobnímu rámu, specifické indukčnosti vinutí nebo frekvenci PWM, kterou projekt plánuje použít. Krátký test na zkušební stolici, který zaznamenává točivý moment v několika rychlostních bodech, odhalí většinu problémů, které se později stanou stížnostmi na místě.
Přizpůsobení ovladače k motoru a pracovnímu cyklu
Výkon řízení točivého momentu je vlastnost systému, nikoli vlastnost ovladače samostatně. Proudová smyčka je naladěna na indukčnost a odpor vinutí motoru. Připojte stejný ovladač k motoru s různými parametry a odezva točivého momentu může být oscilační nebo pomalá. To je důvod, proč je párování ovladače a motoru v rámci návrhu systému důležitější než výběr jedné komponenty samostatně.
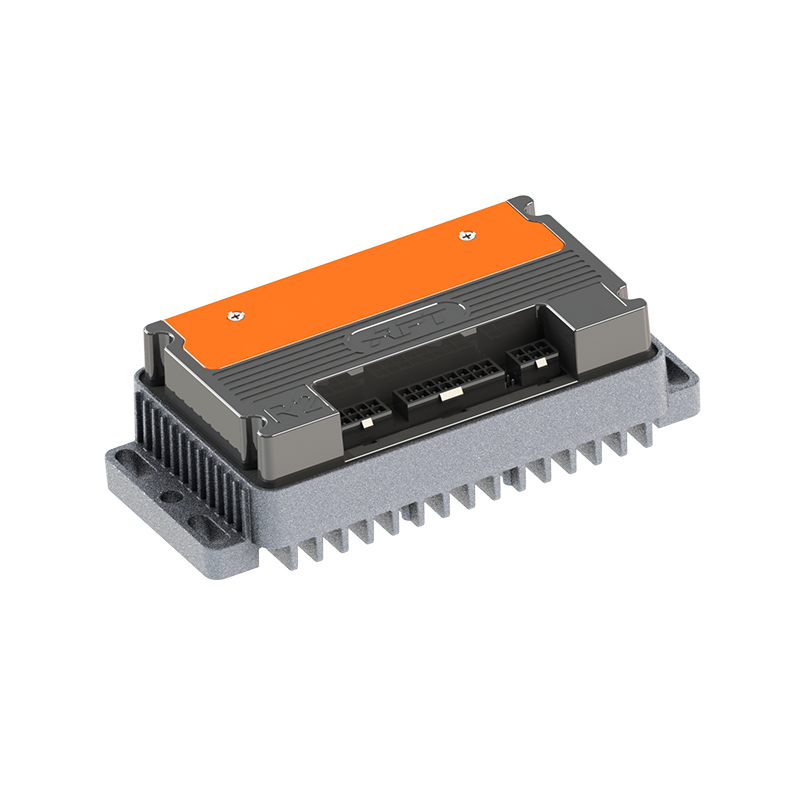
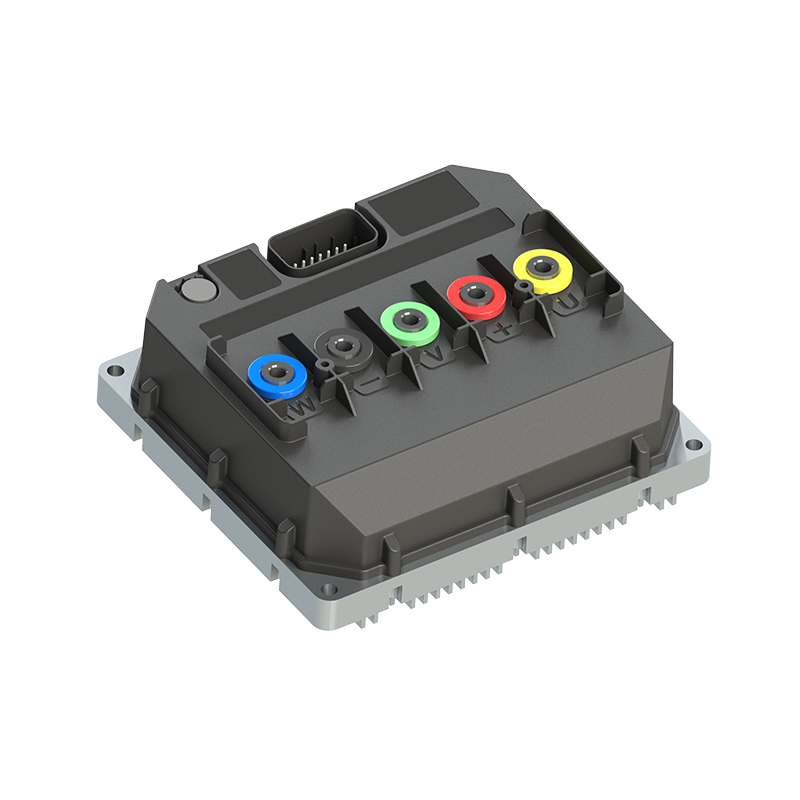
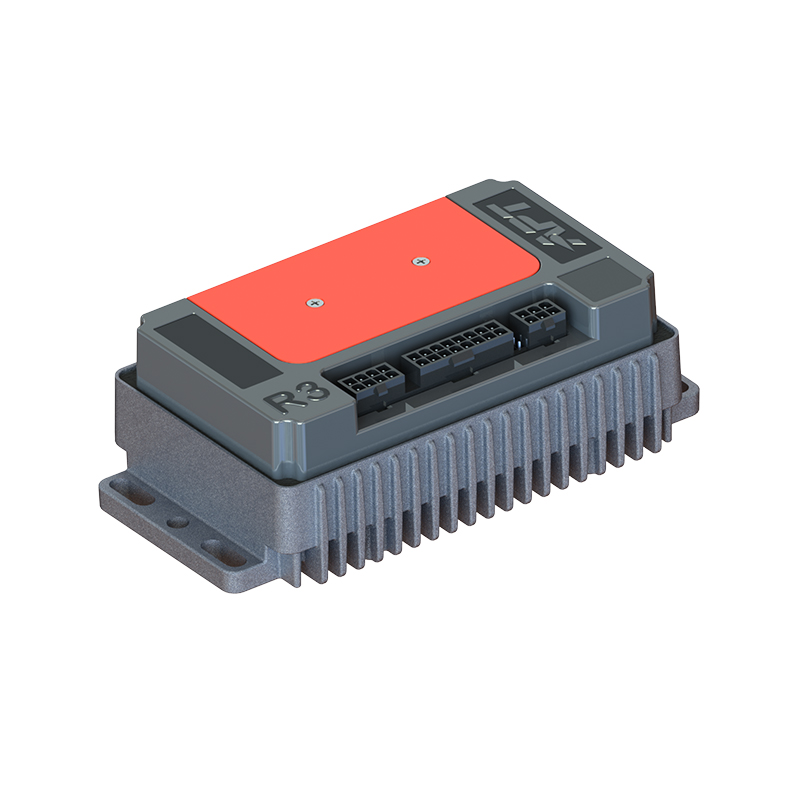
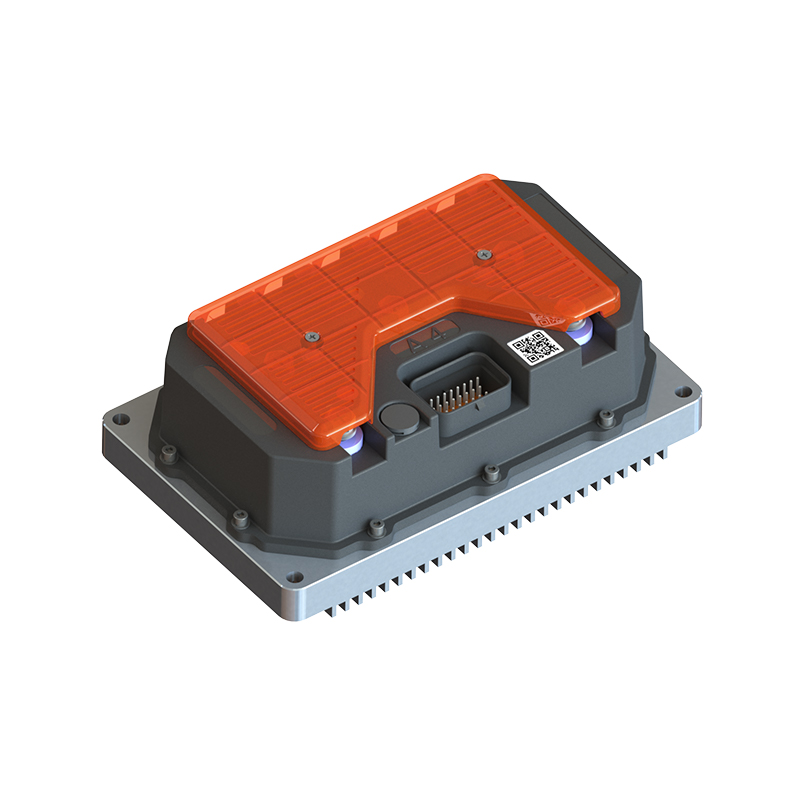
Pro aplikace, které vyžadují rychlou odezvu točivého momentu, je R5-2215 rychle reagující bezkomutátorový stejnosměrný ovladač motoru je navržen tak, aby minimalizoval prodlevu mezi příkazem točivého momentu a momentem mechanického hřídele. Pro platformy citlivé na efektivitu, jako jsou městské elektrické motocykly, A4-2313 vysoce účinný bezkomutátorový stejnosměrný ovladač motoru přesně drží točivý moment a zároveň snižuje elektrické ztráty. Pro vysokonapěťové, vysoce výkonné architektury s požadavky na dynamický točivý moment, Vysoce výkonný regulátor motoru řady T pokrývá širší obal, který ATV, UTV a větší robotické platformy obvykle vyžadují.
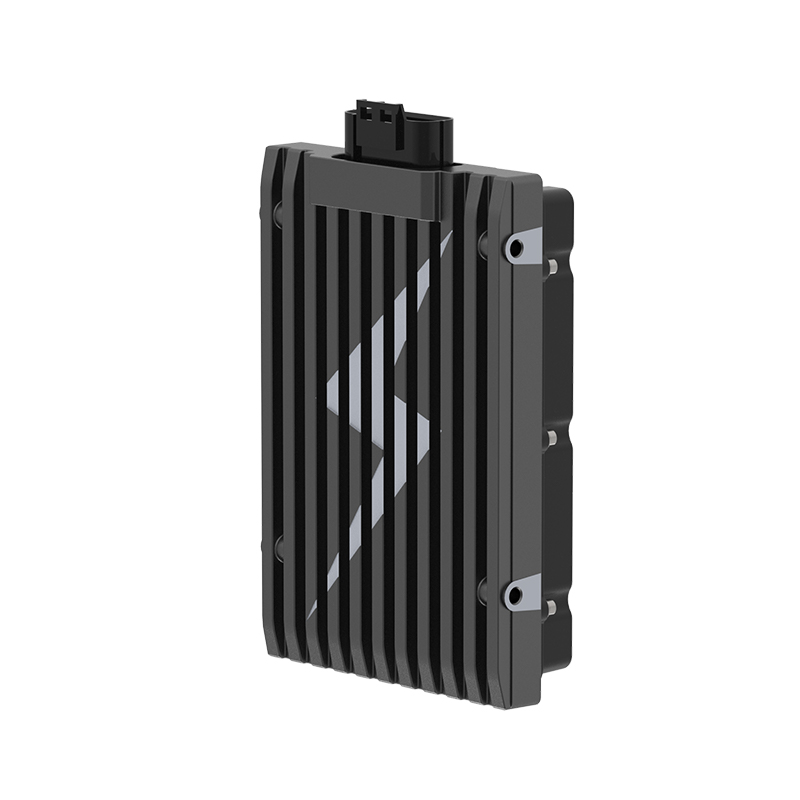
 Dodavatelé vysoce výkonných motorových ovladačů řady T, továrna APT - T300 T400 T500 T720 T1000 T1400 T1800 Továrna na ovladače synchronních motorů s permanentními magnety, vysoce výkonné řízení motorů řady T... Zobrazit produkt →
 A4 Dodavatelé vysoce účinných bezkomutátorových stejnosměrných motorů, továrna - Shanghai A APT je A4 vysoce účinný bezkomutátorový stejnosměrný motorový ovladač Dodavatelé a velkoobchodní A4 vysoce účinný bezkomutátorový stejnosměrný motorový ovladač Factory ... Zobrazit produkt →
 R5 Dodavatelé bezkomutátorových stejnosměrných motorů s rychlou odezvou, továrna - Shanghai APT APT je R5 Bezkomutátorový stejnosměrný motorový ovladač s rychlou odezvou Dodavatelé a velkoobchodní prodej R5 Bezkomutátorový stejnosměrný motorový ovladač s rychlou odezvou Továrna v C... Zobrazit produkt →
Software zde hraje ústřední roli. Tvarování točivého momentu, ladění proudové smyčky a chybové chování jsou nakonfigurovány ve firmwaru, takže stejný hardware lze vyladit pro nákladní elektrokolo, invalidní vozík nebo lodní pohon. Přechod řízení točivého momentu do softwaru je jedním z témat podrobného článku o role softwaru v moderních regulátorech motoru .
Závěr
Řízení točivého momentu není jedinou komponentou nebo algoritmem. Prochází řetězcem snímání proudu, zpětnou vazbou o poloze rotoru, firmwarem proudové smyčky, stupněm invertoru a kvalitou fyzického konektoru. U výrobců OEM vyrábějících elektrická vozidla a mobilní stroje určuje schopnost plynule regulovat točivý moment, zda se produkt cítí předvídatelný a kultivovaný při skutečném zatížení. Vyhodnocení šířky pásma proudové smyčky, zvlnění točivého momentu, chování při přetížení a konfigurovatelnosti softwaru během fáze výběru ovladače je nejpřímější způsob, jak se vyhnout přepracování ovladatelnosti později v projektu.
DALŠÍ:Vysvětlení zpětné elektromotorické síly: Jak zpětná EMF tvaruje konstrukci ovladače motoru
Máte zájem o spolupráci nebo máte dotazy?
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved