Algoritmy řízení motoru: Vysvětlení šestistupňových, FOC a bezsenzorových metod
Technický list vám může říci, že ovladač motoru zvládá 48 V a 60 A, ale neřekne vám, jak motor zní při rychlosti chůze, jak velké zvlnění točivého momentu pocítí podvozek vašeho robota nebo zda se motor ještě může rozjet v prudkém kopci. O těchto chováních rozhoduje algoritmus řízení motoru zabudovaný ve firmwaru. Bezkomutátorové řízení stejnosměrného proudu (BLDC) a synchronního motoru s permanentními magnety (PMSM) dominují tři rodiny: šestistupňová komutace, řízení orientované polem (FOC) a metody bezsenzorového pozorovatele. Pro většinu nových vozidel a automatizačních programů je FOC s bezsenzorovým pozorovatelem praktickým výchozím nastavením, zatímco šestistupňové zůstává levnou volbou pro jednoduché nakládání. Níže uvedené části vysvětlují, jak se tyto algoritmy liší a co tento rozdíl znamená, když vyberete ovladač.
Co vlastně algoritmy řízení motoru dělají
Každý algoritmus řízení motoru běží stejnou základní smyčkou. Čte nebo odhaduje polohu rotoru, porovnává naměřené fázové proudy s přikázaným kroutícím momentem nebo otáčkami, vypočítává vektory napětí, které tuto chybu uzavírají, a aplikuje je na měnič při ochraně výkonového stupně. Algoritmus také řídí rychlost ramp, proudové limity, regenerativní brzdění a detekci poruch.
Volba algoritmu nastavuje strop pro hladkost točivého momentu, akustický hluk, účinnost a dynamickou odezvu. Výkonný mikrokontrolér nedokáže opravit špatně strukturovanou regulační smyčku a jednoduchý algoritmus může způsobit, že se jinak dobrý ovladač bude v náročné automobilové aplikaci cítit neohrabaně.
Dnes používané hlavní rodiny algoritmů
Šestistupňová (lichoběžníková) komutace
Šestikroková komutace napájí dvě ze tří fází motoru najednou a prochází šesti spínacími stavy. Snadno se implementuje, zabere málo procesorového času a přirozeně funguje s Hallovými senzory. Nevýhodou je zvlnění točivého momentu v každém komutačním bodě a slyšitelný hluk při nízkých otáčkách. Šestistupňová je stále rozumnou volbou pro čerpadla, ventilátory a levné trakční pohony, kde na plynulosti záleží méně než na ceně.
Řízení orientované na pole
Řízení orientované na pole zachází se statorovým proudem jako se dvěma nezávislými složkami: jednou, která vytváří krouticí moment, a druhou, která řídí magnetické pole. Po Clarke a Park transformacích regulují tyto komponenty dva PI regulátory a prostorová vektorová modulace převádí výsledek zpět na třífázová napětí. FOC poskytuje téměř konstantní točivý moment, nízkou hlučnost a vysokou účinnost v celém rozsahu otáček, včetně stání.
FOC potřebuje více výpočtů než šestikrokové, ale to již není omezením moderních mikrokontrolérů. Je výchozí pro elektrické motocykly, robotické pohony, lodní přívěsné motory a většinu aplikací, které vyžadují předvídatelný točivý moment.
Bezsenzorové pozorovatele
Bezsenzorové algoritmy odhadují polohu rotoru z naměřených napětí a proudů spíše než ze samostatného snímače polohy. Snímání zpětného EMF je nejjednodušší přístup a funguje výrazně nad několika stovkami otáček za minutu. Pozorovatel s klouzavým režimem zvyšuje odolnost proti chybám parametrů a šumu měření. Rozšířený Kalmanův filtr poskytuje přesné odhady při rušení, ale vyžaduje pečlivé vyladění. Vysokofrekvenční vstřikování vybudí magnetickou sílu motoru a poskytuje informace o poloze při nulové a velmi nízké rychlosti.
Praktický kompromis je mezi cenou, nízkou rychlostí a potlačením rušení. Odstranění Hallových senzorů a kabeláže kodéru snižuje náklady a zlepšuje spolehlivost, ale pouze v případě, že pracovní cyklus umožňuje odhadci dělat svou práci.
Skalární ovládání V/Hz
Skalární řízení má pevný poměr mezi napětím a frekvencí a většinou se používá u střídavých indukčních motorů. Je jednoduchý a nepotřebuje zpětnou vazbu o poloze, ale jeho momentová odezva je slabá. Méně často se objevuje u kompaktních hnacích ústrojí vozidel, protože tyto systémy používají motory BLDC nebo PMSM, kde FOC nebo šestistupňové poskytují lepší výsledky.
Porovnání algoritmů podle aplikace
Různé pracovní cykly upřednostňují různé algoritmy. Elektrický motocykl tráví většinu času nad několika stovkami otáček za minutu, takže bezsenzorové FOC s odhadem zpětného EMF snižuje náklady, aniž by se snížil jízdní výkon; rozjezdy do kopce a manévrování při nízké rychlosti tlačí konstruktéry zpět k Hallovým senzorům. Podvozek robota se musí pohybovat vpřed a vzad s přesností, což vyžaduje snímač polohy nebo vysokofrekvenční vstřikování. Pokud je platformou doručovací robot nebo mobilní manipulační základna, a regulátor bezkomutátorového stejnosměrného motoru s rychlou odezvou může být rozdíl mezi jednotkou, která je zpožděná, a jednotkou, která okamžitě sleduje příkaz.
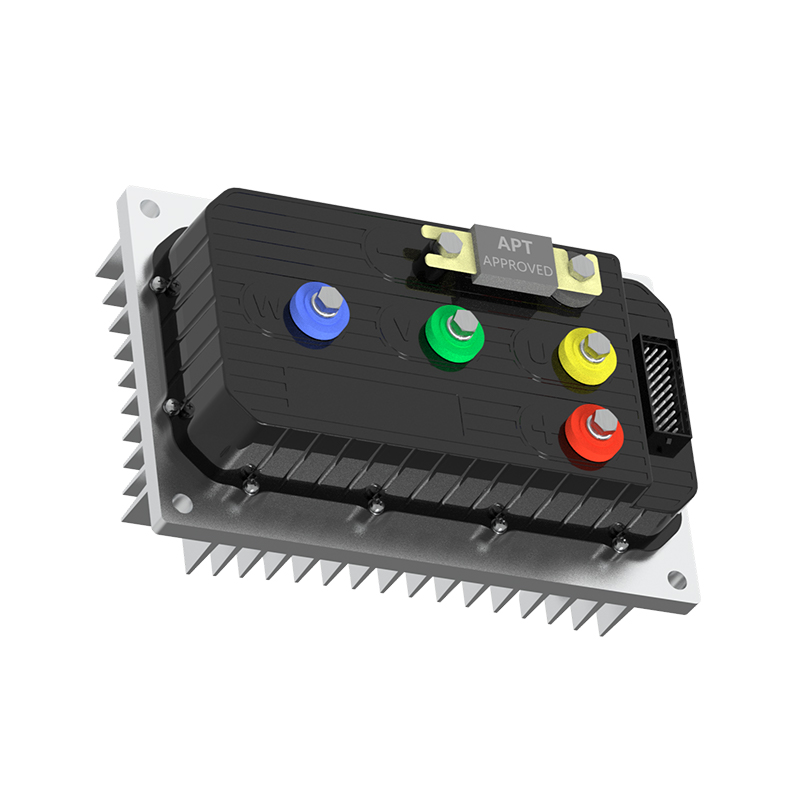
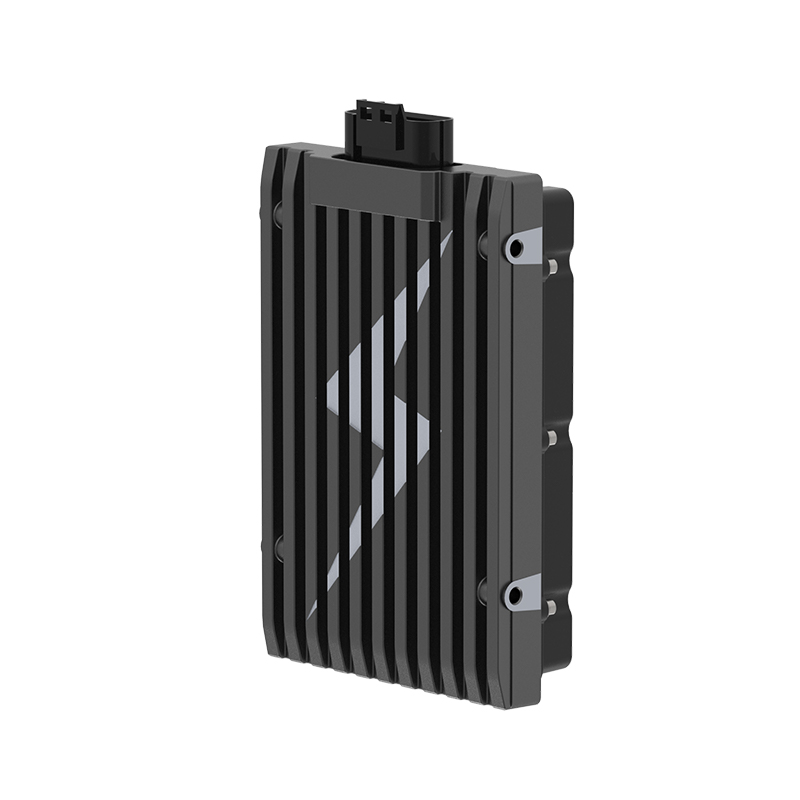
 R5 Dodavatelé bezkomutátorových stejnosměrných motorů s rychlou odezvou, továrna - Shanghai APT APT je R5 Bezkomutátorový stejnosměrný motorový ovladač s rychlou odezvou Dodavatelé a velkoobchodní prodej R5 Bezkomutátorový stejnosměrný motorový ovladač s rychlou odezvou Továrna v C... Zobrazit produkt →
Námořní přívěsný motor běží ustálenou rychlostí po dobu několika hodin, takže na účinnosti a tepelné stabilitě záleží více než na přechodné reakci. ATV nebo UTV vidí náhlé změny zatížení na nerovném terénu, což upřednostňuje robustního pozorovatele a velkorysou aktuální světlou výšku. Níže uvedená tabulka shrnuje běžné kompromisy.
| Algoritmus | Zpětná vazba pozice | Torque Ripple | Nízkorychlostní chování | Nejvhodnější aplikace |
|---|---|---|---|---|
| Šestikroková komutace | Hallovy senzory | Mírný | Přijatelné se senzory | Čerpadla, ventilátory, nízkonákladová trakce |
| FOC se senzory | Hall nebo kodér | Velmi nízké | Výborně | Elektrické motocykly, roboty, námořní |
| FOC bez senzoru (back-EMF) | Napětí a proud | Nízká | Špatná rychlost pod minimální rychlost | Elektrokola, vysokorychlostní pohony |
| FOC bez senzoru (SMO/EKF) | Napětí a proud | Nízká | Dobré, ale laditelné | ATV, UTV, průmyslové pohony |
| Vysokofrekvenční vstřikování | Aktuální odezva | Nízká | Výborně at standstill | Roboti, povinnosti podobné servopohonu |
| Skalární V/Hz | žádný | Vysoká | Nevhodné | AC indukční motory |
Berte tabulku jako výchozí bod, nikoli verdikt. Dobře navržený regulátor může mnoho z těchto mezer zúžit, protože jeho proudová smyčka a pozorovatel jsou naladěni společně. To je důvod, proč na zkušenostech dodavatele řídicích jednotek se skutečnými pracovními cykly vozidla záleží stejně jako na názvu algoritmu v datovém listu.
Jak volba algoritmu ovlivňuje výběr ovladače
Protože algoritmus žije ve vestavěném softwaru, hardware a firmware musí být navrženy společně. Paralelní MOSFET určuje, jak rovnoměrně se proud rozděluje mezi fázemi. Přesnost snímání proudu nastavuje dno pro proudovou smyčku FOC. Síla pohonu brány ovlivňuje spínací ztráty a elektromagnetické rušení. Tepelný design rozhoduje o tom, jak dlouho může regulátor udržet špičkový točivý moment. Regulátor s dobrým křemíkem, ale špatně vyladěným firmwarem bude vykazovat zvlnění točivého momentu a hluk; kontrolér s vynikajícím firmwarem, ale snímáním slabého proudu se vypne nebo sníží. To je důvod, proč se nyní věnuje tolik technické pozornosti role softwaru v moderním řízení motoru .
Stejná logika platí pro samotný motor. Odpor statoru, fázová indukčnost a konstanta zpětného EMF definují, co regulátor může a nemůže dělat. Regulátor dimenzovaný na 60 A nezajistí, aby špatně přizpůsobený motor běžel efektivně a agresivní ladění FOC může přehřát motor s nízkou tepelnou hmotností. Požadavek na ověřené párování ovladače motoru je součástí nákupního procesu, nikoli dodatečným nápadem.
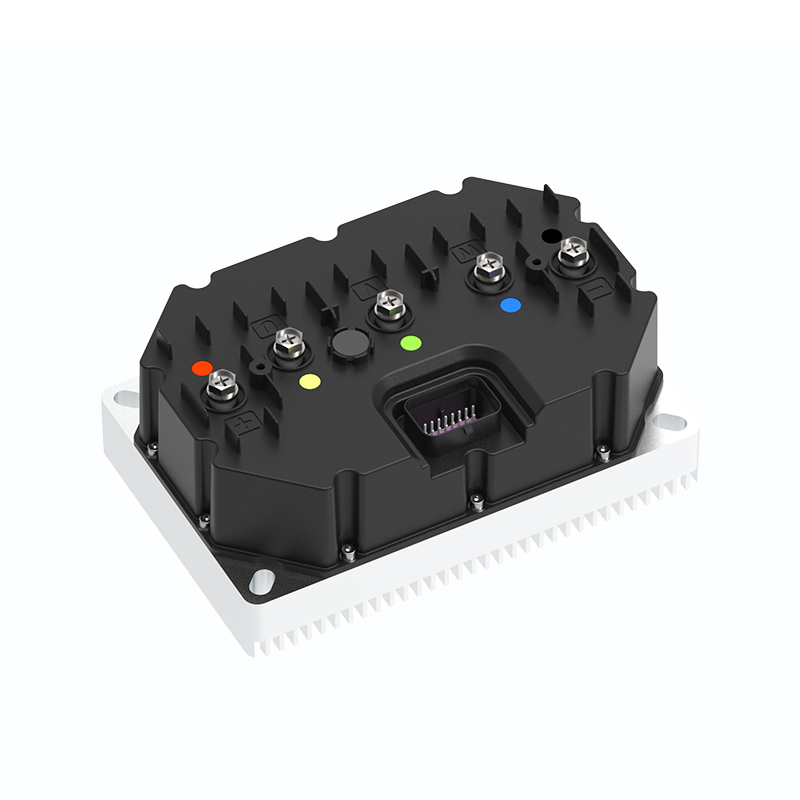
Po hardwarové stránce je Vysoce výkonné ovladače motoru řady T spárovat širokonapěťový FOC firmware s výkonovým stupněm určeným pro e-motocykly, e-ATV a e-přívěsné motory. Jsou příkladem návrhu, kdy řídicí algoritmus a střídač byly vyvinuty ve stejném domě, takže firmware zná limity hardwaru.
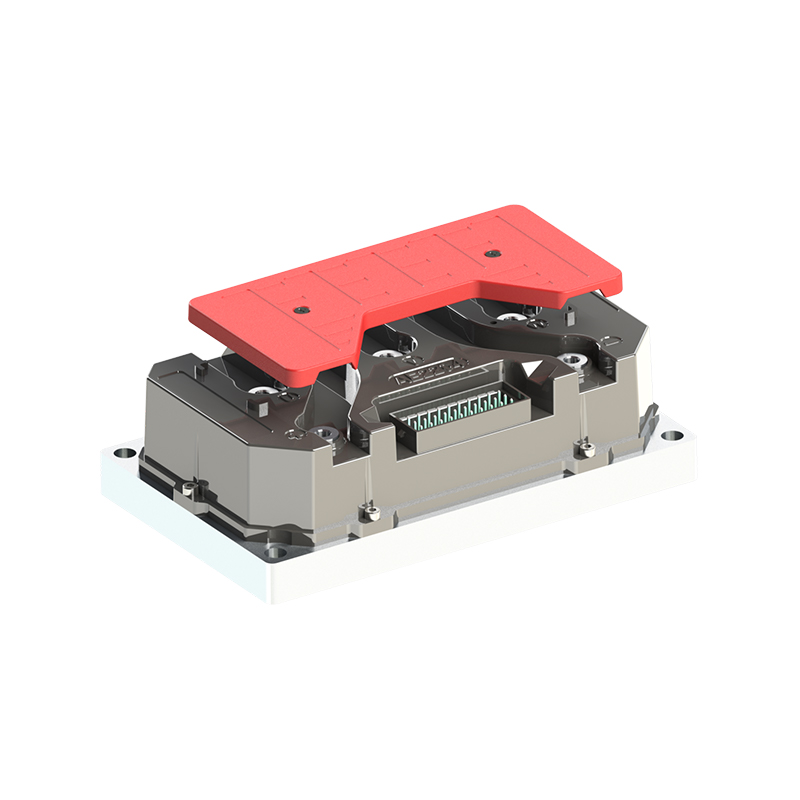
 Dodavatelé vysoce výkonných motorových ovladačů řady T, továrna APT - T300 T400 T500 T720 T1000 T1400 T1800 Továrna na ovladače synchronních motorů s permanentními magnety, vysoce výkonné řízení motorů řady T... Zobrazit produkt →
Praktická hodnotící kritéria pro ovladače motorů
Když porovnáváte regulátory, podívejte se za číslo špičkového proudu. Následující body oddělují ovladač, který funguje na papíře, od ovladače, který funguje na silnici.
- Potvrďte, který algoritmus firmware skutečně běží. Některé nízkonákladové ovladače inzerují FOC, ale přepínají na šestistupňové při vysoké rychlosti, aby skryly výpočetní limity.
- Zkontrolujte, zda je implementace FOC bezsenzorová, Hallova nebo přepínatelná. Sensorless redukuje kabeláž, ale může mít problémy při velmi nízké rychlosti bez vysokofrekvenčního vstřikování.
- Zeptejte se, jak je naladěna proudová smyčka. Motory s různou fázovou indukčností vyžadují různé zisky a automatické ladění šetří hodiny při nastavování.
- Zkontrolujte chování při přetížení, včetně omezení proudu, tepelného snížení výkonu a zotavení po chybě. Tyto detaily rozhodují o tom, zda vozidlo bezpečně zastaví nebo uvízne jezdce.
- Zvažte akustický hluk. Pokud je produktem elektrický motocykl nebo doručovací robot, který pracuje v blízkosti lidí, hluk je prodejní argument. The ultra tichý bezkomutátorový stejnosměrný ovladač motoru
 Dodavatelé ultratichého bezkomutátorového stejnosměrného motoru A6, továrna - Shanghai APT P APT je továrna na ultratichý bezkomutátorový stejnosměrný motor A6, dodavatelé a velkoobchodní prodejna ultratichých bezkomutátorových stejnosměrných motorů v Číně... Zobrazit produkt → je praktickým příkladem sinusově orientovaného designu, který udržuje nízký komutační hluk.
Algoritmy řízení motoru by neměly být vybírány pouze z blokového diagramu. Nejprve nastavte pracovní cyklus, rozsah rychlosti, hlukový rozpočet a požadavky na nízkou rychlost vašeho vozidla a poté porovnejte ovladače s těmito cíli. Šestistupňový je naprosto dostačující pro ventilátor, FOC je správným výchozím bodem pro většinu trakčních aplikací a bezsenzorové pozorovatele jsou nástrojem pro úsporu nákladů, pokud to rozsah otáček umožňuje. Nejlepší řadič je ten, jehož algoritmus, výkonový stupeň a podpora aplikací odpovídají skutečnému provoznímu profilu vašeho produktu.
DALŠÍ:Vysvětlení řízení točivého momentu: Praktický průvodce pro výběr ovladače motoru BLDC
Máte zájem o spolupráci nebo máte dotazy?
Jak Vlastní výrobci synchronních ovladačů motoru s permanentními magnety a Dodavatelé ovladačů motoru s permanentními magnety v Číně, Zaměření na řízení pohonu permanentního magnetu synchronní motory, zajistíme bezpečné a dostatečné zdroj energie pro elektrifikaci cestovních vozidel.
- [email protected]
- +86-170 9191 9800
- Pokoj 123A, č. 1000 Ziyue Road, Minhang District, Šanghaj, Čína
autorská práva © Shanghai APT Power Technology Co., Ltd.All rights reserved